선박 도선사를 딸깍 할 수 있을까 — 30만 톤 유조선을 부두에 붙이는 자동 도선기를 시뮬레이터로 짜 봤다
도선사는 큰 배가 항구에 들어와 부두에 붙을 때까지 대신 배를 모는 사람이고, 연봉이 높기로 유명하다. 이 일을 자동화할 수 있을까. 길이 320 m짜리 30만 톤급 유조선(KVLCC2)의 조종 모형으로 가상 항구를 만들고, 기관·키·예인선 세 척을 쓰는 자동 도선기를 짜서 바람·예인선 힘·무전 지연·위치 센서를 바꿔 가며 1,100판 넘게 돌렸다. 바람 없는 날에는 입구에서 부두까지 62분, 기관 명령 11번으로 안벽에 5.3 cm/s로 닿았다. 싱가포르 터미널 지침(0.1노트, 약 5.1 cm/s)과 비슷하다. 바람을 많이 받는 컨테이너선형으로 바꾸면 옆바람 11 m/s에서 닿는 속도가 12.8 cm/s로 뛰었다. 13 m/s부터는 60톤 예인선 두 척의 힘보다 바람이 세져서 절반이 부두 아닌 곳에 먼저 닿았다. 예인선 명령이 45초 넘게 늦거나 바람을 미리 계산하지 않을 때도 무너졌다. 배를 움직이는 계산은 상당 부분 딸깍이 된다. 남는 일은 오늘 들어갈지 말지 정하는 판단,
고연봉 직업을 꼽으면 꼭 나오는 이름이 도선사다. 큰 배가 항구에 들어올 때 배에 올라 선장 대신 배를 몰고 부두까지 붙여 주는 사람이다. 영어로는 파일럿(pilot)이다. 2015년 한국고용정보원 자료를 인용한 보도에서 평균 연봉은 1억 1,837만 원이었다. 미국 워싱턴주 퓨젓사운드 도선사협회장은 인터뷰에서 자기네 도선사가 연 31만 9천 달러쯤 번다고 했다. 둘 다 오래됐거나 당사자 쪽 숫자라 지금 얼마인지는 따로 확인해야 한다. 그래도 「배를 부두에 붙이는 일」이 그 정도 대우를 받는다는 것만은 분명하다.
그런데 이 일은 겉으로 보면 계산 문제다. 배의 무게와 속도, 바람과 조류, 예인선이 밀 수 있는 힘. 다 숫자다. 마침 요즘은 자율운항선, 원격 도선, 카메라와 센서로 항만을 보는 관제 시스템이 잇달아 나온다. 그러면 도선사가 하는 일 가운데 어디까지가 계산이고, 어디부터가 계산 바깥일까. 직접 짜서 돌려 봤다.
무엇을 하려 했나
- 도선사가 실제로 하는 일과, 지금 자동화가 어디까지 왔는지를 정리한다.
- 30만 톤급 유조선이 실제처럼 움직이는 조종 모형을 만든다.
- 그 배를 항구 입구에서 부두까지 데려가 안벽에 붙이는 자동 도선기를 짠다. 기관 명령, 키, 예인선 세 척을 쓴다.
- 바람, 예인선 힘, 예인선에 명령이 닿는 시간, 위치 센서를 바꿔 가며 수백 판을 돌린다.
- 어디서 무너지는지 보고, 그게 계산의 한계인지 물리의 한계인지 가른다.
조사, 모형, 자동 도선기, 실험, 그림, 아래 대화형 시뮬레이터까지 AI 에이전트가 맥북에서 짜고 돌렸다. 틀린 자리는 「어디서 틀렸나」에 따로 적었다.
도선사는 무엇을 하나
배는 항구마다 물길이 다르다. 얕은 곳, 조류가 꺾이는 곳, 바람이 몰아치는 부두가 있다. 그래서 일정 크기 넘는 배가 항구에 드나들 때는 그 항구를 잘 아는 도선사가 배에 올라 조종을 맡는 것이 법으로 정해져 있다(강제 도선). 우리나라에는 도선사가 250명쯤 있고 18개 항만에서 일한다(한국도선사협회 행사 보도, 2026년 9월).
- 되기까지: 2009년 도선법 기준으로 총톤수 6천 톤 넘는 배의 선장으로 5년 넘게 타야 수습생 시험을 볼 수 있었다. 2016년 새로 된 도선사 17명의 평균 나이는 55.5세였다. 현행법상 정년은 65세다.
- 하는 일: 항구 바깥 도선 구역에서 작은 배로 다가가 줄사다리(파일럿 래더)를 타고 큰 배에 오른다. 이 줄사다리에서 떨어져 세계적으로 해마다 도선사 2~3명이 숨진다(영국 항해학회 추산). 배에 오르면 선장과 상황을 맞추고, 관제(VTS)와 교신하고, 예인선에 무전으로 명령하면서 부두까지 데려간다.
- 마지막이 제일 어렵다: 큰 배는 부두에 거의 멈춘 채 옆으로 붙는다. 싱가포르 PSA 터미널 접안 지침은 안벽에서 배 폭만큼 떨어졌을 때 옆으로 다가가는 속도 0.3노트 이하, 닿는 순간 0.1노트(약 5.1 cm/s) 이하다. 30만 톤이 1초에 5 cm씩 다가오는 셈이다.
지금 자동화는 어디까지 왔나
| 언제 | 누가 | 무엇을 했나 |
|---|---|---|
| 2018.4·11 | 바르질라 · 노르웨이 페리 Folgefonn(85 m) | 세계 첫 자동 접안 시험, 11월에는 항구 세 곳을 부두에서 부두까지 자동 운항 |
| 2018.12 | 롤스로이스 · 핀란드 페리 Falco(54 m) | 자율 운항과 자동 접안, 돌아올 때는 육상에서 원격 조종 |
| 2019~2022 | 핀란드 | 지정 항로에서 원격 도선 시험 허용(2019), 코콜라항에서 정상 도선과 나란히 원격 기법 시험(2022) |
| 2022 | HD현대 아비커스 · LNG선 Prism Courage | 미국에서 보령까지 33일, 약 2만 km 가운데 절반쯤 자율운항 |
| 2023·2025 | 삼성중공업 SAS · 1만 5천 TEU 컨테이너선 | 거제→가오슝, 오클랜드→가오슝 항해에서 회피 판단·자동 제어 실증(회사 발표) |
| 2023 | 콩스베르그 · 야라 비르셸란 | 감독하 첫 자율 항해. 자동 접안은 되지만 줄 묶기(계류)는 사람, 2024년에도 3명 승선 |
| 2025 | 로테르담항 | 육상에서 하는 도선을 길이 160 m 이하 배로 통일 |
| 2025.1 | 한국 | 「자율운항선박 개발 및 상용화 촉진에 관한 법률」 시행 |
| 2026.4 | NYK · 싱가포르 MPA | 자동차 운반선 Elder Leader 원격 도선 실증. 원격은 물길 구간만, 도선사는 그대로 승선 |
| 2026.5 | 국제해사기구(IMO) | 자율운항선 코드(MASS Code)를 비의무로 채택, 7월 발효. 의무 코드는 2032년 발효 목표 |
눈에 띄는 점이 둘 있다. 자동 접안이 실제로 된 배는 50~85 m짜리 페리다. 같은 부두를 하루 수십 번 오가는 배다. 그리고 큰 배의 원격 도선 실증은 물길 구간까지만 하고, 부두에 붙일 때는 도선사가 배에 남았다. 핀란드 연구진이 원격 도선 시뮬레이터 시험을 열일곱 번 해 보고 내린 결론은 「가장 큰 비용은 원격 도선사의 머리가 감당하는 부하」였다.
그래서 이번 실험은 가장 어려운 자리, 큰 배를 부두에 붙이는 마지막 한 시간을 겨눴다.
1. 30만 톤 배를 컴퓨터 안에 띄운다
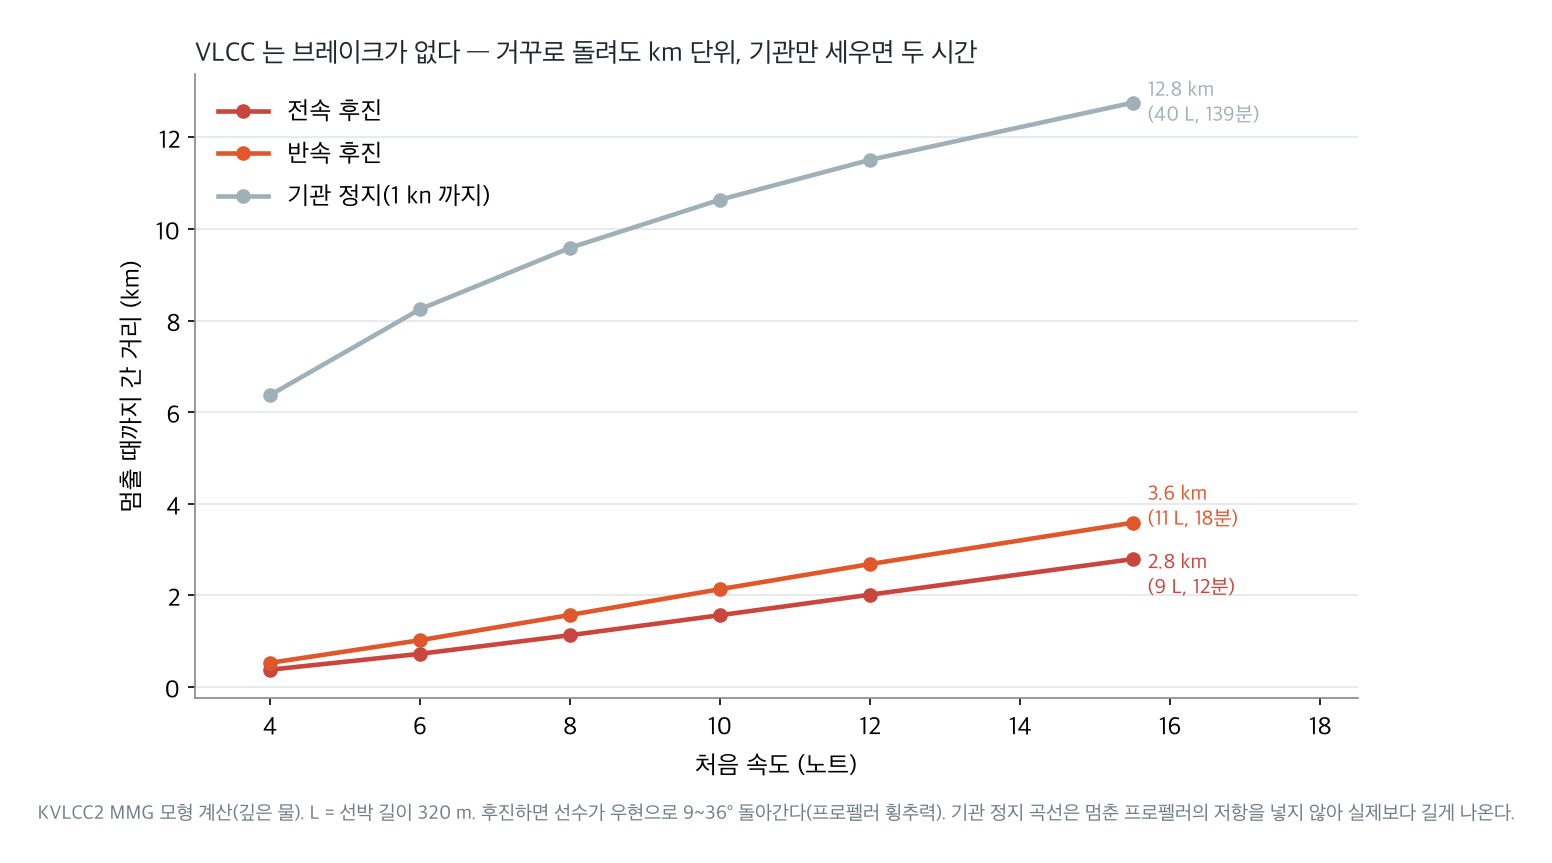
배 모형은 KVLCC2를 썼다. 한국해양연구원(KRISO)이 설계한 30만 톤급 원유 운반선(VLCC) 표준 선형이다. 길이 320 m, 폭 58 m, 흘수 20.8 m. 실제 배는 아니지만 수조 시험 자료가 공개돼 있어서 조종 연구에 가장 많이 쓰인다. 움직임은 일본 조선학계가 표준으로 정리한 MMG 모형(Yasukawa·Yoshimura 2015)으로 계산했다. 선체가 물에서 받는 힘, 프로펠러가 미는 힘, 키가 트는 힘을 따로 계산해 더하는 방식이다.
모형이 맞는지는 두 가지로 확인했다.
- 선회권: 15.5노트에서 키를 35° 꺾으면 90° 돌 때까지 앞으로 배 길이의 2.96배를 가고, 180° 돌 때 옆으로 2.95배를 간다. 국제해사기구 조종성 기준(전진거리 4.5배 이하, 선회권 지름 5배 이하) 안쪽이다.
- 정지거리: 15.5노트에서 전속 후진을 걸면 2.8 km를 더 가서 12분 만에 선다. 기관만 세우면 1노트까지 떨어지는 데 12.8 km, 두 시간 넘게 걸린다.
이 그림이 도선의 첫 번째 사실이다. 큰 배에는 브레이크가 없다. 프로펠러를 거꾸로 돌리는 게 전부인데, 그것도 단발 프로펠러는 거꾸로 돌리면 선미가 옆으로 밀려 선수가 우현으로 9~36° 돌아간다(프로펠러 횡추력). 그래서 도선사는 수 km 앞에서부터 속도를 줄여 둔다. 그리고 속도를 줄이면 이번엔 키가 듣지 않는다. 키는 프로펠러가 밀어 주는 물살을 받아야 일을 한다.
이 모형은 원래 바다를 달리는 배를 위한 식이라 거의 멈춘 배에서는 계산이 깨진다. 제자리에서 도는 배를 표현할 수 있게 저속 보정을 하나 넣었고, 뒤로 가는 프로펠러와 횡추력도 단순한 식으로 붙였다. 이 부분은 원 논문 밖이다.
2. 자동 도선기를 짠다
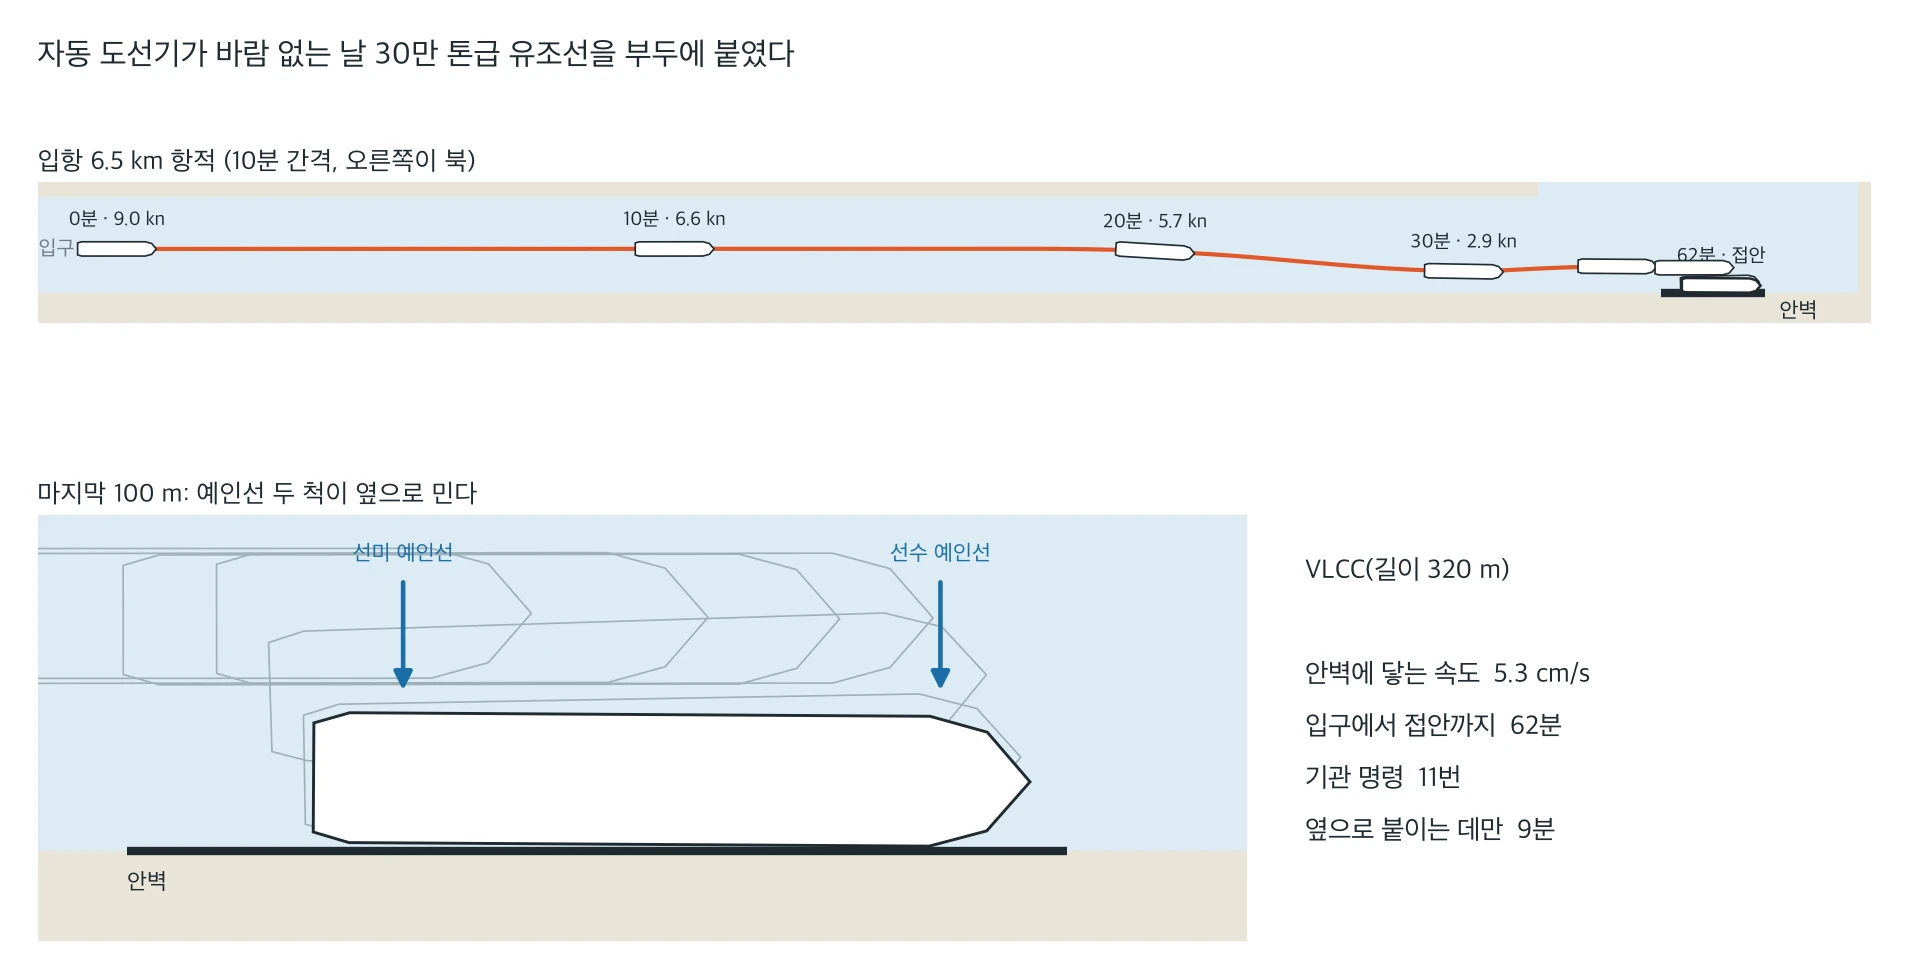
가상 항구는 이렇다. 방파제 입구에서 북쪽으로 폭 420 m 항로가 6 km 가까이 이어지고, 끝에 선회장과 길이 420 m 안벽이 있다. 배는 입구를 9노트로 지나 안벽 우현 쪽으로 붙는다.
자동 도선기는 사람 도선사가 하는 일을 세 단계로 나눠 흉내 낸다.
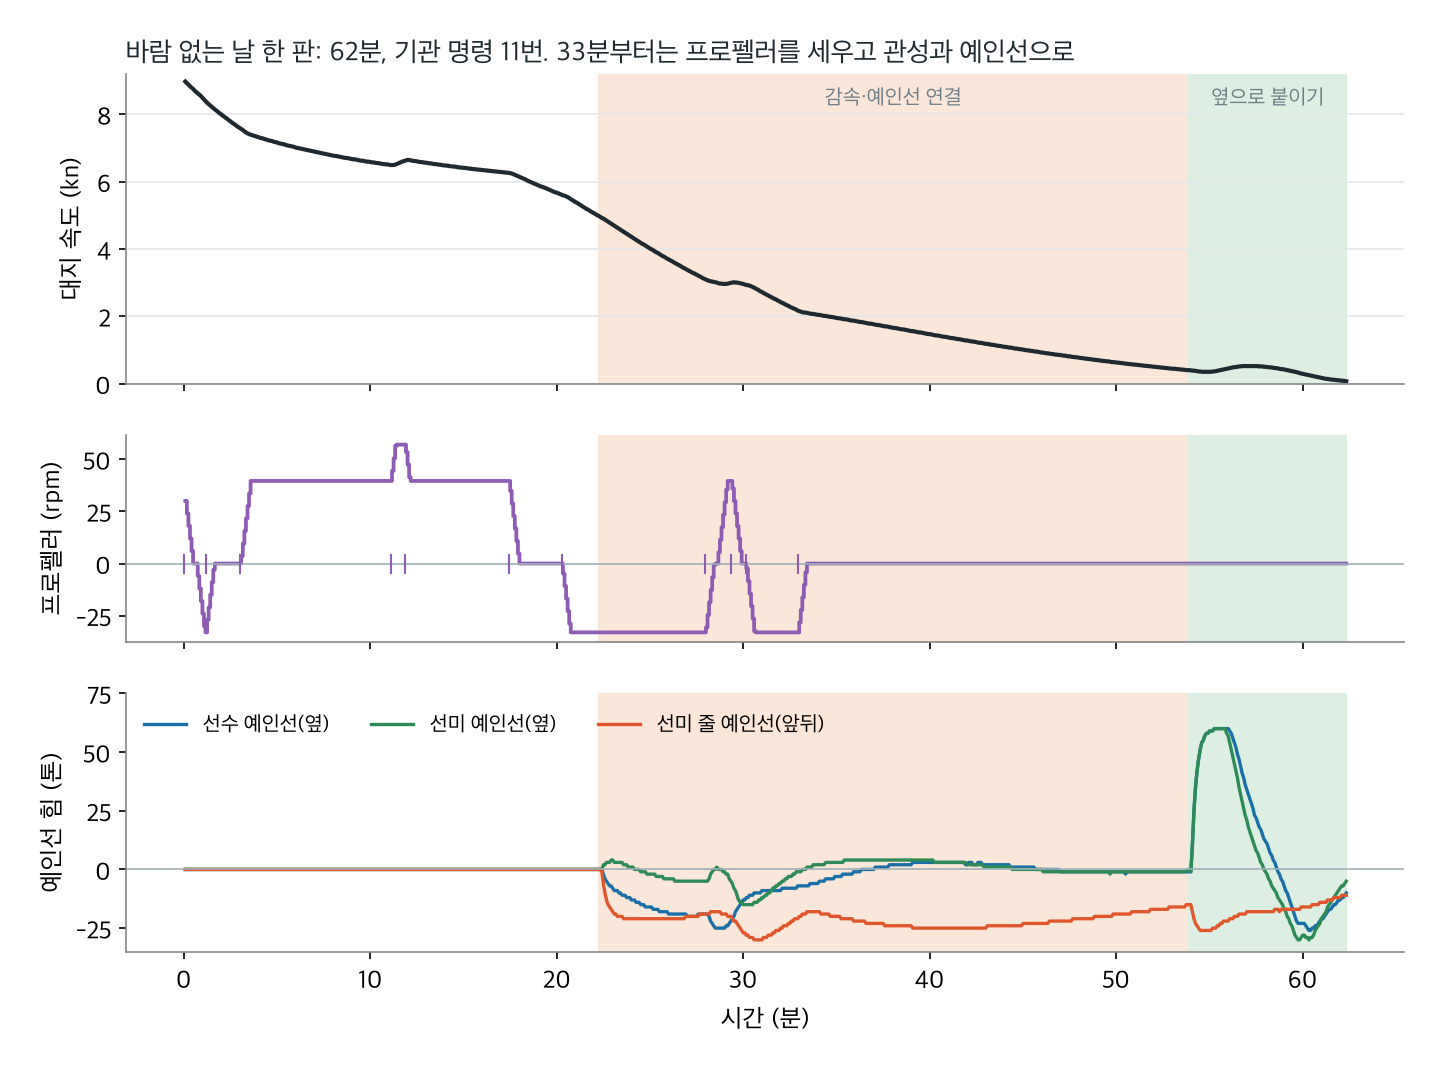
- 항로: 앞쪽 960 m 지점을 겨냥해 키를 쓴다. 남은 거리 1 km에 2.2노트씩 줄이는 속도 계획에 맞춰 기관 명령(극미속 전진, 정지, 극미속 후진 등)을 내린다. 엔진은 이렇게 정해진 단계로만 움직인다. 배가 5노트 아래로 떨어지면 예인선을 붙인다.
- 감속: 선미에 줄로 매단 예인선이 뒤에서 당겨 브레이크 노릇을 한다. 옆에 붙은 두 척은 배가 항로에서 밀리지 않게 잡는다. 방향을 틀어야 하는데 프로펠러가 멈춰 있으면 키가 안 들으므로, 잠깐 극미속 전진을 넣는다. 도선사들이 「킥」이라 부르는 동작이다.
- 옆으로 붙이기: 안벽에서 70여 m 떨어진 선에 나란히 멈추면 기관을 세우고, 좌현에 붙은 두 척이 안벽 쪽으로 민다. 남은 거리에 맞춰 다가가는 속도를 정한다. 멀리서는 30 cm/s, 15 m 안쪽은 6 cm/s, 12 m 안쪽은 3.5 cm/s다. 미는 힘은 두 척에 나눠 배가 비뚤어지지 않게 한다.
자동 도선기는 2초마다 판단한다. 예인선 명령은 무전으로 가는 셈이라 10초 뒤에 도착하고, 힘이 붙는 데 15초가 더 걸리게 했다. 위치는 RTK GNSS(±3 cm)로 잰다.
바람 없는 날 한 판의 결과가 맨 위 그림이다. 입구에서 접안까지 62분, 기관 명령 11번, 안벽에 닿은 속도 5.3 cm/s. 목표로 잡은 3.5 cm/s보다는 빨랐지만 PSA 지침 0.1노트(5.1 cm/s)와 거의 같다. 33분부터는 프로펠러를 세우고 관성과 예인선만으로 갔고, 마지막 9분은 예인선 두 척이 배를 옆으로 밀어 붙였다.
3. 바람을 넣는다
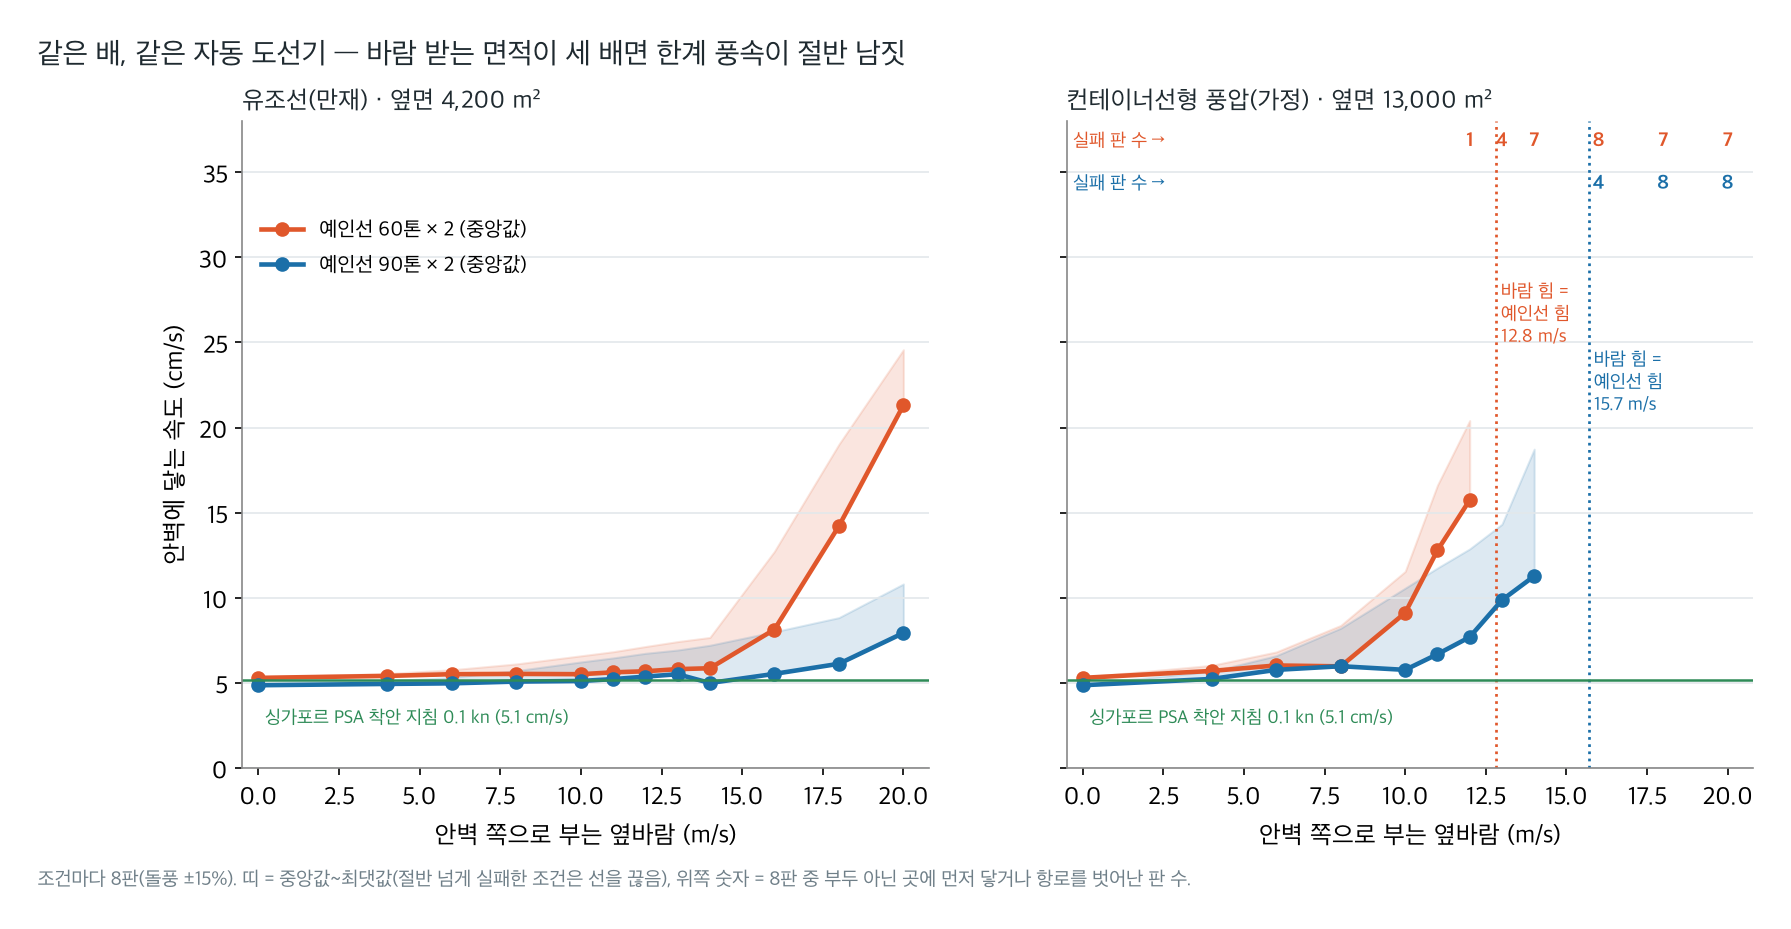
도선사를 가장 괴롭히는 건 바람이다. 같은 배라도 짐을 가득 실은 유조선은 물 밖으로 나온 면적이 작다. 그런데 갑판 위로 컨테이너를 여러 층 쌓은 배는 옆면이 거대한 돛이 된다. 그래서 선체는 그대로 두고 바람 받는 옆면 넓이만 바꾼 배 두 척을 비교했다. 만재 유조선은 4,200 m², 컨테이너선형은 13,000 m²이고, 컨테이너선형 넓이는 가정한 값이다. 바람은 평균 풍속에 ±15% 돌풍을 섞었고, 조건마다 8판씩 돌렸다.
- 유조선은 안벽 쪽으로 부는 옆바람 14 m/s까지 닿는 속도 중앙값이 5~6 cm/s였다. 60톤 예인선 두 척으로도 16 m/s부터 흔들렸다(중앙값 8.1, 20 m/s에서 21.3 cm/s). 90톤 두 척이면 20 m/s에서도 7.9 cm/s였다.
- 컨테이너선형은 훨씬 빨리 무너졌다. 60톤 두 척으로 10 m/s 9.1, 11 m/s 12.8, 12 m/s 15.7 cm/s. 13 m/s에서는 8판 중 4판, 14 m/s에서는 7판이 부두 아닌 곳에 먼저 닿았다. 아직 감속하는 중에 바람에 밀려 안벽 앞쪽 구조물에 부딪힌 것이다. 바다 쪽으로 부는 바람이면 반대로 밀려 13 m/s부터 8판 모두 선회장 반대편으로 떠밀려 나갔다.
이 경계는 자동 도선기가 서툴러서 생긴 게 아니다. 옆바람이 배를 미는 힘을 계산해 보면 바로 나온다. 컨테이너선형이 12.8 m/s 바람에 받는 힘이 60톤 예인선 두 척이 밀 수 있는 120톤과 같다. 그 위로는 누가 몰아도 예인선이 바람을 못 이긴다. 90톤짜리 두 척이면 경계는 15.7 m/s로 올라간다. 유조선은 같은 계산으로 22.5 m/s다.
실제 항만도 그래서 풍속 한계를 정해 두고 그 위로는 접안을 미룬다. 바람이 몇 m/s일 때 예인선 몇 척을 부를지, 아예 바깥에서 기다릴지는 도선사와 항만이 결정한다. 이번 실험에서 자동 도선기가 할 수 없던 건 바로 그 결정이었다. 시키는 대로 들어갔다가 부딪혔다.
4. 무전 한 번이 늦어지면
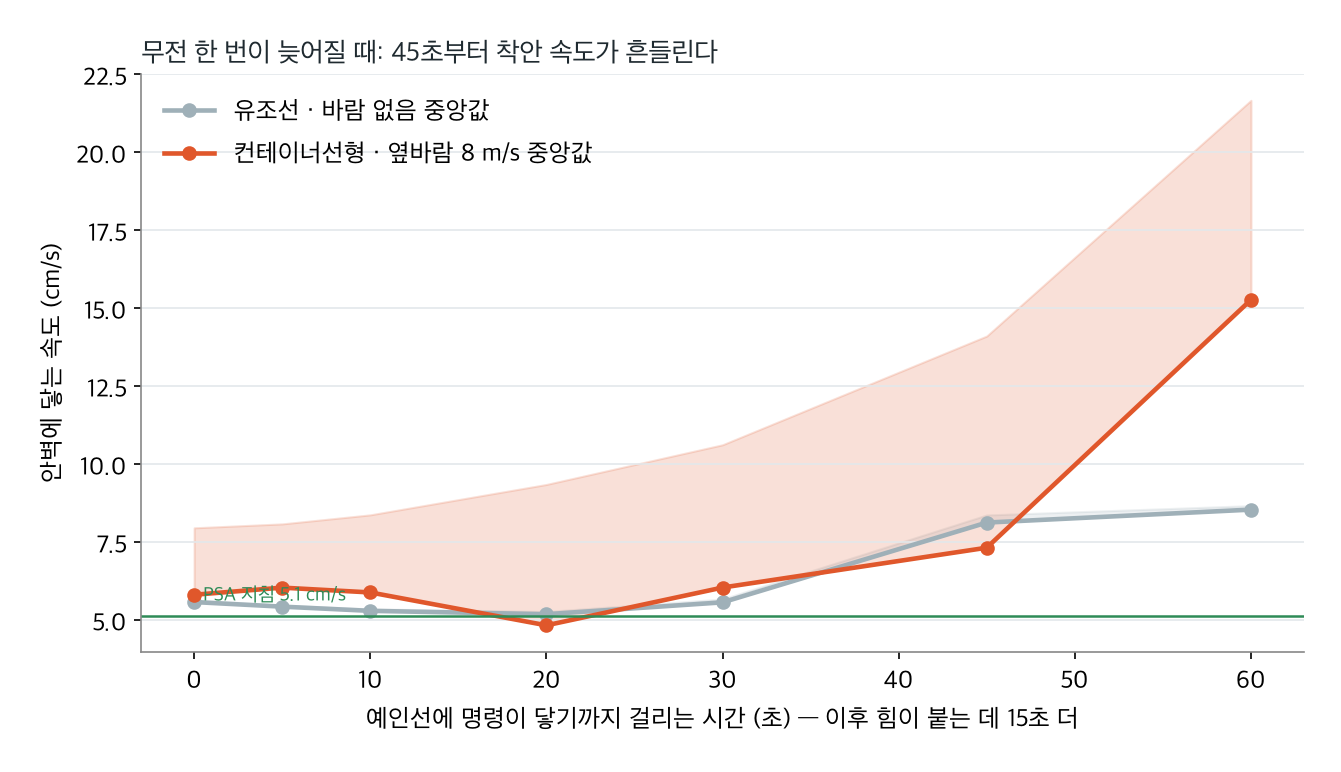
도선사는 예인선을 직접 몰지 않는다. 무전으로 「선수 예인선, 반속으로 밀어」 하고 말하면 예인선 선장이 알아듣고, 배를 돌려 자리를 잡고, 힘을 올린다. 그 사이 시간이 걸린다. 호주 교통안전조사국은 예인선 사고의 원인으로 「도선사와 예인선 선장 사이 통신이 효과적이지 않았다」는 점을 여러 번 지적했다.
명령이 예인선에 닿기까지의 시간을 0~60초로 바꿔 각 12판씩 돌렸다.
- 30초까지는 버틴다. 바람 없는 유조선은 5.2~5.6 cm/s다.
- 45초부터 흔들린다. 바람 없는 날에도 8.1 cm/s, 컨테이너선형 옆바람 8 m/s에서는 최댓값이 14.1 cm/s다.
- 60초면 컨테이너선형이 중앙값 15.3 cm/s다. 12판 가운데 PSA 지침 안에 든 판이 하나도 없었다.
배를 미는 판단이 맞아도 그 판단이 늦게 도착하면 소용이 없다. 사람 도선사도 같은 지연을 겪는다. 그래서 숙련 도선사는 예인선이 늦게 반응할 것까지 셈에 넣고 미리 말한다. 자동 도선기가 무전 대신 예인선과 데이터로 직접 연결된다면 이 지연은 몇 초로 줄어든다. 자동화가 진짜로 이득을 볼 수 있는 자리다. 다만 그러려면 예인선 쪽도 자동화돼 있어야 한다.
5. 카메라와 레이저가 꼭 필요한가
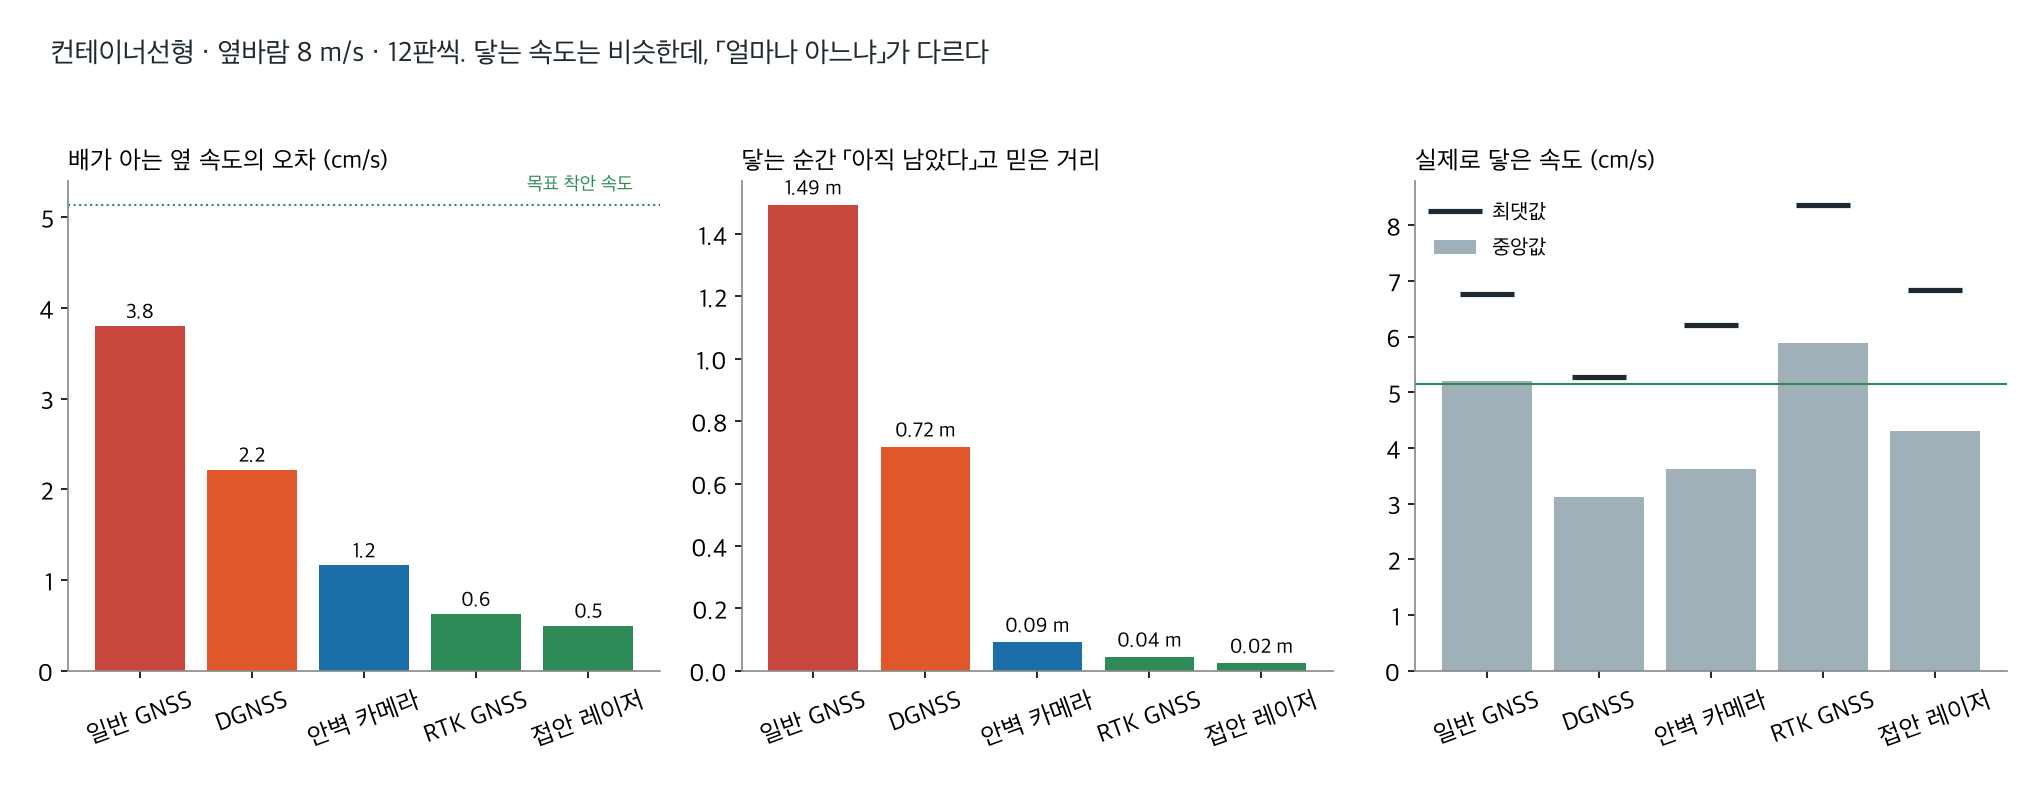
항만 자동화 회사들이 가장 많이 파는 것이 센서다. 안벽에 카메라나 레이저 거리계를 달아 배가 얼마나 남았고 얼마나 빨리 다가오는지 보여 준다. 처음 세운 가설은 정밀한 센서가 없으면 5 cm/s 접안은 불가능하다였다. 일반 GNSS는 오차가 ±1.5 m인데, 5 cm/s는 1분에 3 m다.
위치 센서 다섯 가지로 같은 조건을 12판씩 돌렸다. 일반 GNSS, DGNSS(±0.5 m), 안벽 카메라(±0.12 m, 안벽 300 m 안에서만), RTK GNSS(±3 cm), 접안 레이저(±2 cm)다. GNSS 오차에는 매번 튀는 잡음과, 몇 분씩 한쪽으로 쏠리는 오차(건물·크레인에 반사된 신호 등)를 같이 넣었다.
가설은 틀렸다. 실제로 닿은 속도는 다섯 가지가 거의 같았다. 중앙값은 3.1~5.9 cm/s였고 일반 GNSS도 5.2 cm/s였다. 30만 톤 배는 속도가 워낙 천천히 변해서, 몇 분 동안 흔들리는 위치를 평균해도 속도가 꽤 정확하게 나온다.
차이는 다른 데서 났다.
- 배가 「안다고 믿는」 옆 속도의 오차가 일반 GNSS 3.8 cm/s, 레이저 0.5 cm/s다. 목표 속도 5 cm/s와 비교하면 일반 GNSS는 지금 3 cm/s로 가는지 8 cm/s로 가는지 모르는 셈이다.
- 닿는 순간 안벽까지 남았다고 믿은 거리가 일반 GNSS 최대 1.49 m, 레이저 2 cm였다. 일반 GNSS를 쓴 배는 아직 1.5 m 남았다고 생각하는 순간 안벽에 닿았다.
이번 판에서 닿는 속도가 괜찮았던 건 자동 도선기가 처음부터 아주 천천히 다가갔기 때문이다. 마지막에 한 번 더 속도를 줄이거나 바람이 갑자기 바뀌는 순간에 대응하려면 「지금 얼마나 남았는가」를 알아야 하고, 거기서 센서가 값을 한다. 사람 도선사가 선교 날개에 나가 뱃전 아래를 내려다보는 것도 이 때문이다. 접안 보조 장치는 결과를 바꾸기보다 결과를 미리 알게 해 준다.
6. 바람을 「느끼고 나서」 밀면 늦다
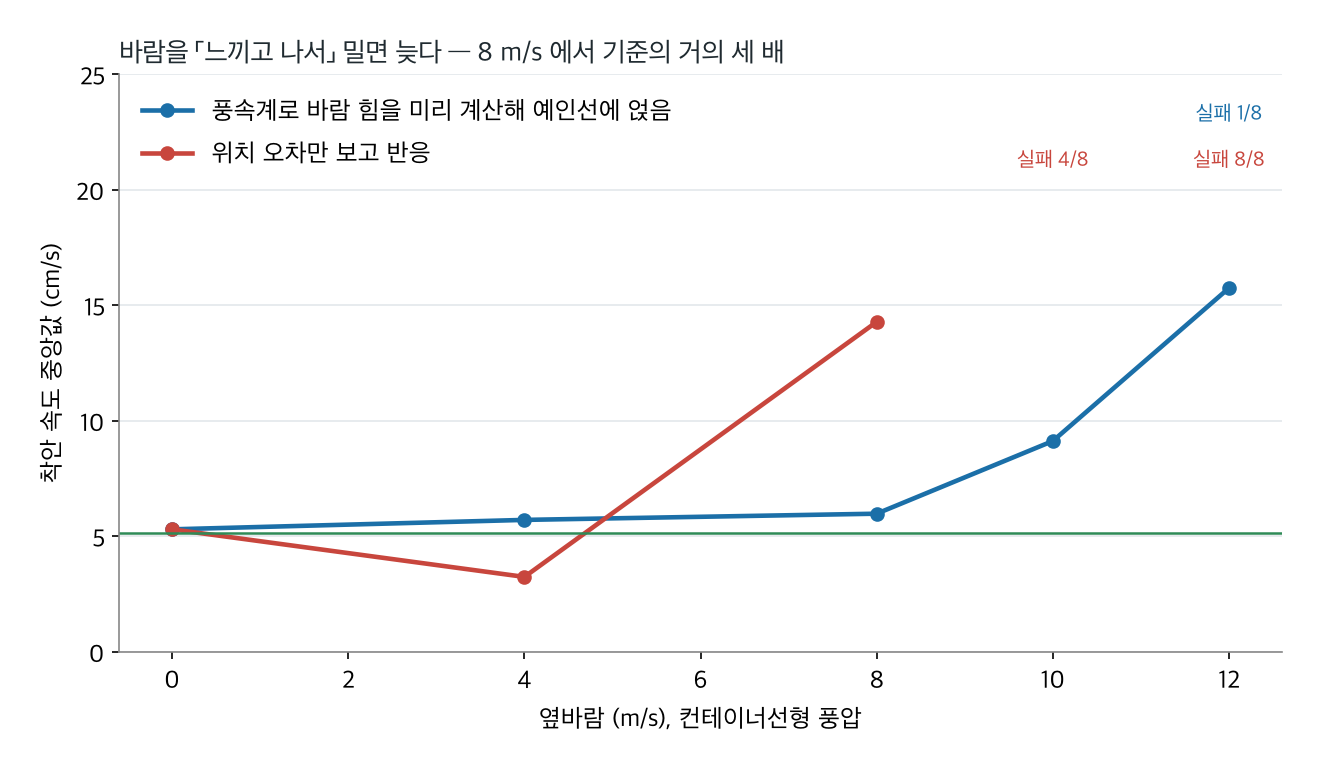
마지막 실험은 자동 도선기 안쪽의 이야기다. 처음 짠 자동 도선기는 배가 항로에서 밀리면 그만큼 되미는 식이었다. 그러면 바람에 밀린 뒤에야 예인선을 부르고, 예인선은 25초 뒤에야 힘을 낸다.
그래서 풍속계로 잰 평균 바람에서 배가 받을 힘을 미리 계산해 그만큼을 처음부터 예인선에 얹었다. 효과가 컸다. 컨테이너선형 옆바람 8 m/s에서 위치만 보고 반응하면 닿는 속도가 14.3 cm/s였고, 미리 계산하면 6.0 cm/s였다. 10 m/s에서는 반응형이 8판 중 4판 부두 밖에 닿거나 항로를 벗어났고, 12 m/s에서는 8판 모두 실패했다.
사람 도선사가 하는 일도 사실 이것이다. 바람이 이쪽에서 이만큼 부니 예인선을 미리 저쪽에 붙여 두는 것이다. 다만 사람은 풍속계 숫자만 보지 않는다. 부두 건물 뒤에서 바람이 끊기는 자리, 오후에 바람이 도는 시간까지 몸으로 안다.
직접 해 보기
화면이 좁으면 새 창에서 열기가 편하다. 해 볼 만한 것 몇 가지.
- 컨테이너선형 · 옆바람 14 m/s: 자동 도선기가 감속하는 사이 배가 안벽 앞쪽으로 밀려 먼저 닿는다. 예인선을 90톤으로 바꾸면 겨우 붙는다.
- 무전 지연 60초: 예인선 화살표가 배가 이미 지나간 뒤에야 길어지는 것이 보인다.
- 직접 해 보기: 극미속 전진으로 들어오다 기관을 세우면 키가 얼마나 안 드는지, 후진을 걸면 선수가 왜 우현으로 도는지 느낄 수 있다. 5 cm/s 안쪽으로 붙이기는 생각보다 어렵다.
어디서 틀렸나
- 처음엔 배가 출발하자마자 멈추려 했다. 시작할 때 배의 대지 속도를 0으로 둬서, 자동 도선기가 「이미 거의 섰다」고 보고 바로 정지 단계로 넘어갔다. 시작 속도를 넣어 고쳤다.
- 배가 1초에 0.7 m/s씩 빨라진다고 믿었다. 위치 측정값을 거르는 필터가 측정 직전에 위치를 앞으로 굴리는 계산을 빠뜨렸다. 측정이 들어올 때마다 「생각보다 앞에 있다」는 오차가 쌓여 추정 속도가 계속 불어났다. 실제 속도는 4.6 m/s인데 14초 만에 14 m/s로 추정했다.
- 항로를 옮기다 항로 밖으로 나갔다. 항로 가운데에서 안벽 앞 선으로 비스듬히 옮겨 가는 구간에서 침로가 목표보다 훨씬 많은 18°까지 넘어갔다. 감속하려고 기관을 세운 순간과 겹쳐 키가 듣지 않았다. 옮겨 가는 구간을 1.7 km로 늘리고, 방향을 틀어야 할 때는 극미속 전진을 넣게(킥) 바꿨다.
- 기관 명령이 같은 자리에서 오락가락했다. 속도 오차가 경계값 근처에 있으면 정지와 후진을 20~40초마다 번갈아 냈다. 12분 동안 스무 번이 넘었다. 실제 엔진이면 시동 공기가 바닥난다. 명령 사이 최소 45초와 되돌이 여유를 넣었다.
- 바람을 이기려고 적분항을 넣었더니 바람 없는 날까지 다 좌초했다. 밀린 만큼 계속 쌓아 미는 제어(적분)는 보통 정상 오차를 없애 준다. 그런데 예인선 힘이 25초 늦게 붙으니 쌓인 힘이 늦게 나가 배가 반대로 넘어갔고, 그걸 다시 쌓는 진동이 됐다. 바람 없는 날 3판이 모두 좌초했다. 적분을 빼고 풍속계 앞먹임으로 바꿨다(6절).
- 센서 가설이 틀렸다. 5절에 적었다. 일반 GNSS로도 닿는 속도는 지켰다.
- 목표 접안 속도를 못 맞췄다. 마지막 12 m를 3.5 cm/s로 다가가게 했는데 바람 없는 날에도 5.3 cm/s로 닿았다. 남은 속도를 줄이는 예인선 힘이 늦게 붙어서다. 이 값을 맞추려면 마지막 구간을 더 길게 잡거나 예인선 지연을 줄여야 한다.
- 정지거리 그림을 한 번 잘못 그렸다. 「기관 정지 후 1노트까지」 계산을 4,000초에서 끊어 놓고, 끝나지 않은 값(9.7 km, 67분)을 그대로 그렸다. 실제로는 12.8 km, 139분이다. 계산 상한을 늘려 고쳤다.
그래서 딸깍이 되나
배를 움직이는 계산은 상당 부분 된다. 바람이 한계 안이고, 예인선이 제때 반응하고, 바람을 미리 계산해 두면 자동 도선기는 30만 톤 배를 PSA 지침 언저리 속도로 부두에 붙였다. 이 계산은 사람보다 지치지 않고 예인선 힘을 1톤 단위로 나눌 수 있다. 실제로 세계 곳곳에서 작은 페리의 자동 접안은 이미 됐고, 큰 배도 물길 구간 원격 도선까지는 왔다.
남은 것은 계산 바깥이다.
- 들어갈지 말지 정하는 판단. 실험에서 자동 도선기가 실패한 판은 거의 다 물리적으로 불가능한 조건에 들어간 판이었다. 컨테이너선형 13 m/s, 예인선 두 척이었다. 바람이 몇 m/s면 기다릴지, 예인선을 몇 척 부를지 정하는 게 도선사의 가장 비싼 판단이다. 계산은 그 판단의 근거는 줄 수 있어도 책임을 지지는 않는다.
- 말. 예인선 선장, 관제, 선장, 줄잡이와 주고받는 말이 지연과 오해의 원천이다. 2021년 수에즈 운하에서 좌초한 에버기븐호 조사 보고서(파나마 해사청)는 제한속도를 넘은 항해, 연이은 극단적 타각 명령과 함께 도선사들끼리 아랍어로 이야기해 선교 팀이 상황을 놓친 점을 짚었다. 반대로 2024년 볼티모어 다리를 들이받은 달리호는 전기 결선 불량으로 정전이 나 배가 추진과 조타를 잃었다(미국 교통안전위원회). 도선사는 닻을 내리고 예인선을 불렀지만 시간이 모자랐다. 사람이 틀린 사고와 기계가 멈춘 사고가 둘 다 있다.
- 배에 오르는 일과 모르는 물. 이 실험의 물은 깊고 고르다. 실제 항구는 얕아서 배가 가라앉듯 내려앉고(스쿼트), 안벽이나 둑에 가까우면 배가 빨려 들어간다(뱅크 효과). 에버기븐호 보고서도 이 둘을 원인에 넣었다. 도선사가 그 항구에서 몇 년을 보내야 하는 이유이고, 자동화하려면 항구마다 정밀한 수심·조류 자료와 검증이 필요한 자리다.
그래서 현실적인 순서는 「도선사 대체」가 아니라 도선사 옆에 이 계산을 앉히는 것일 것이다. 바람 힘을 미리 계산해 예인선 배치를 제안하고, 레이저·카메라로 남은 거리와 속도를 cm 단위로 보여 주고, 예인선과 데이터로 바로 연결해 무전 지연을 줄이는 것까지다. 이번 실험에서 결과를 크게 바꾼 세 가지(풍속계 계산, 지연, 센서로 아는 것)가 모두 여기에 해당한다. 배를 직접 모는 자리는 그 다음이다.
못 하는 것
- 가상 항구, 깊은 물. 얕은 물에서 커지는 저항, 스쿼트, 뱅크 효과, 안벽이 물을 막아 생기는 쿠션을 넣지 않았다. 실제 접안은 이것들 때문에 더 어렵다.
- 조류를 시험하지 않았다. 모형에는 균일한 조류를 넣을 수 있게 했지만 실험은 바람만 바꿨다.
- 저속 영역은 원 모형 밖이다. 제자리 회전 보정, 후진 추력, 프로펠러 횡추력은 단순화한 식이다. 멈춘 프로펠러의 저항도 없다.
- 예인선은 힘만 낸다. 예인선이 배 옆으로 자리를 옮기는 시간, 줄이 늘어지는 것, 배가 빠를 때 예인선 효율이 떨어지는 것은 단순하게만 넣었다.
- 컨테이너선형 풍압은 가정이다. 실제 컨테이너선 선체가 아니라 유조선 선체에 옆면 넓이만 키웠다. 바람 힘 계수도 단순한 식이다.
- 사람과 비교하지 않았다. 같은 시뮬레이터에서 실제 도선사가 몰아 본 기록이 없어서 「사람보다 낫다·못하다」는 말할 수 없다.
- 이 자동 도선기는 한 사람이 하루에 짠 것이다. 더 좋은 제어기(모델 예측 제어 등)면 한계 근처 결과는 나아질 수 있다. 그래도 바람 힘이 예인선 힘을 넘는 경계는 어떤 제어기로도 못 넘는다.
- 소득 숫자는 오래됐다. 국내 평균 연봉 1억 1,837만 원은 2015년 자료이고, 미국 숫자는 협회장 인터뷰다.
출처
- 선체·조종 모형: Yasukawa, H. & Yoshimura, Y. (2015), "Introduction of MMG standard method for ship maneuvering predictions", Journal of Marine Science and Technology 20, 37–52. KVLCC2 실선 제원과 계수.
- 조종성 기준: IMO 결의 MSC.137(76) 「선박 조종성 기준」과 해설 MSC/Circ.1053.
- 접안 속도: 싱가포르 해사항만청(MPA) 게시 PSA 터미널 접안 지침(1 선폭 거리에서 횡방향 0.3노트, 착안 0.1노트).
- 도선사 현황: 한국도선사협회 「2026 도선사의 날」 보도(메트로신문, 2026-09-01), 도선법(2009 전부개정·2024-06-30 시행본), 「도선사 수급」 논문(한국해양환경·에너지학회지, 2017), 시대에듀 보도(2017, 한국고용정보원 2015 자료 인용), Peninsula Daily News 퓨젓사운드 도선사협회장 칼럼.
- 파일럿 래더: 영국 항해학회(Nautical Institute) 추산, 국제도선사협회(IMPA) 안전 캠페인, IMO MSC.572(110)·MSC.576(110).
- 자동화 사례: 바르질라·Norled(2018), 롤스로이스·Finferries(2018), 핀란드 원격 도선(Lahtinen 외, Safety Science 130, 2020; IAPH World Ports 2022; SWZ Maritime 2026-07-23), HD현대 아비커스(2022), 삼성중공업(2023·2025, 회사 발표), 야라(2023), 로테르담항 PIN(2025), NYK(2026-05-12), IMO MASS Code(2026).
- 사고: 파나마 해사청 「Ever Given 최종 조사 보고서」(2023 공개), 미국 교통안전위원회(NTSB) DCA24MM031 보고서 MIR-25-40(2025), 호주 교통안전조사국(ATSB) MO-2015-002.