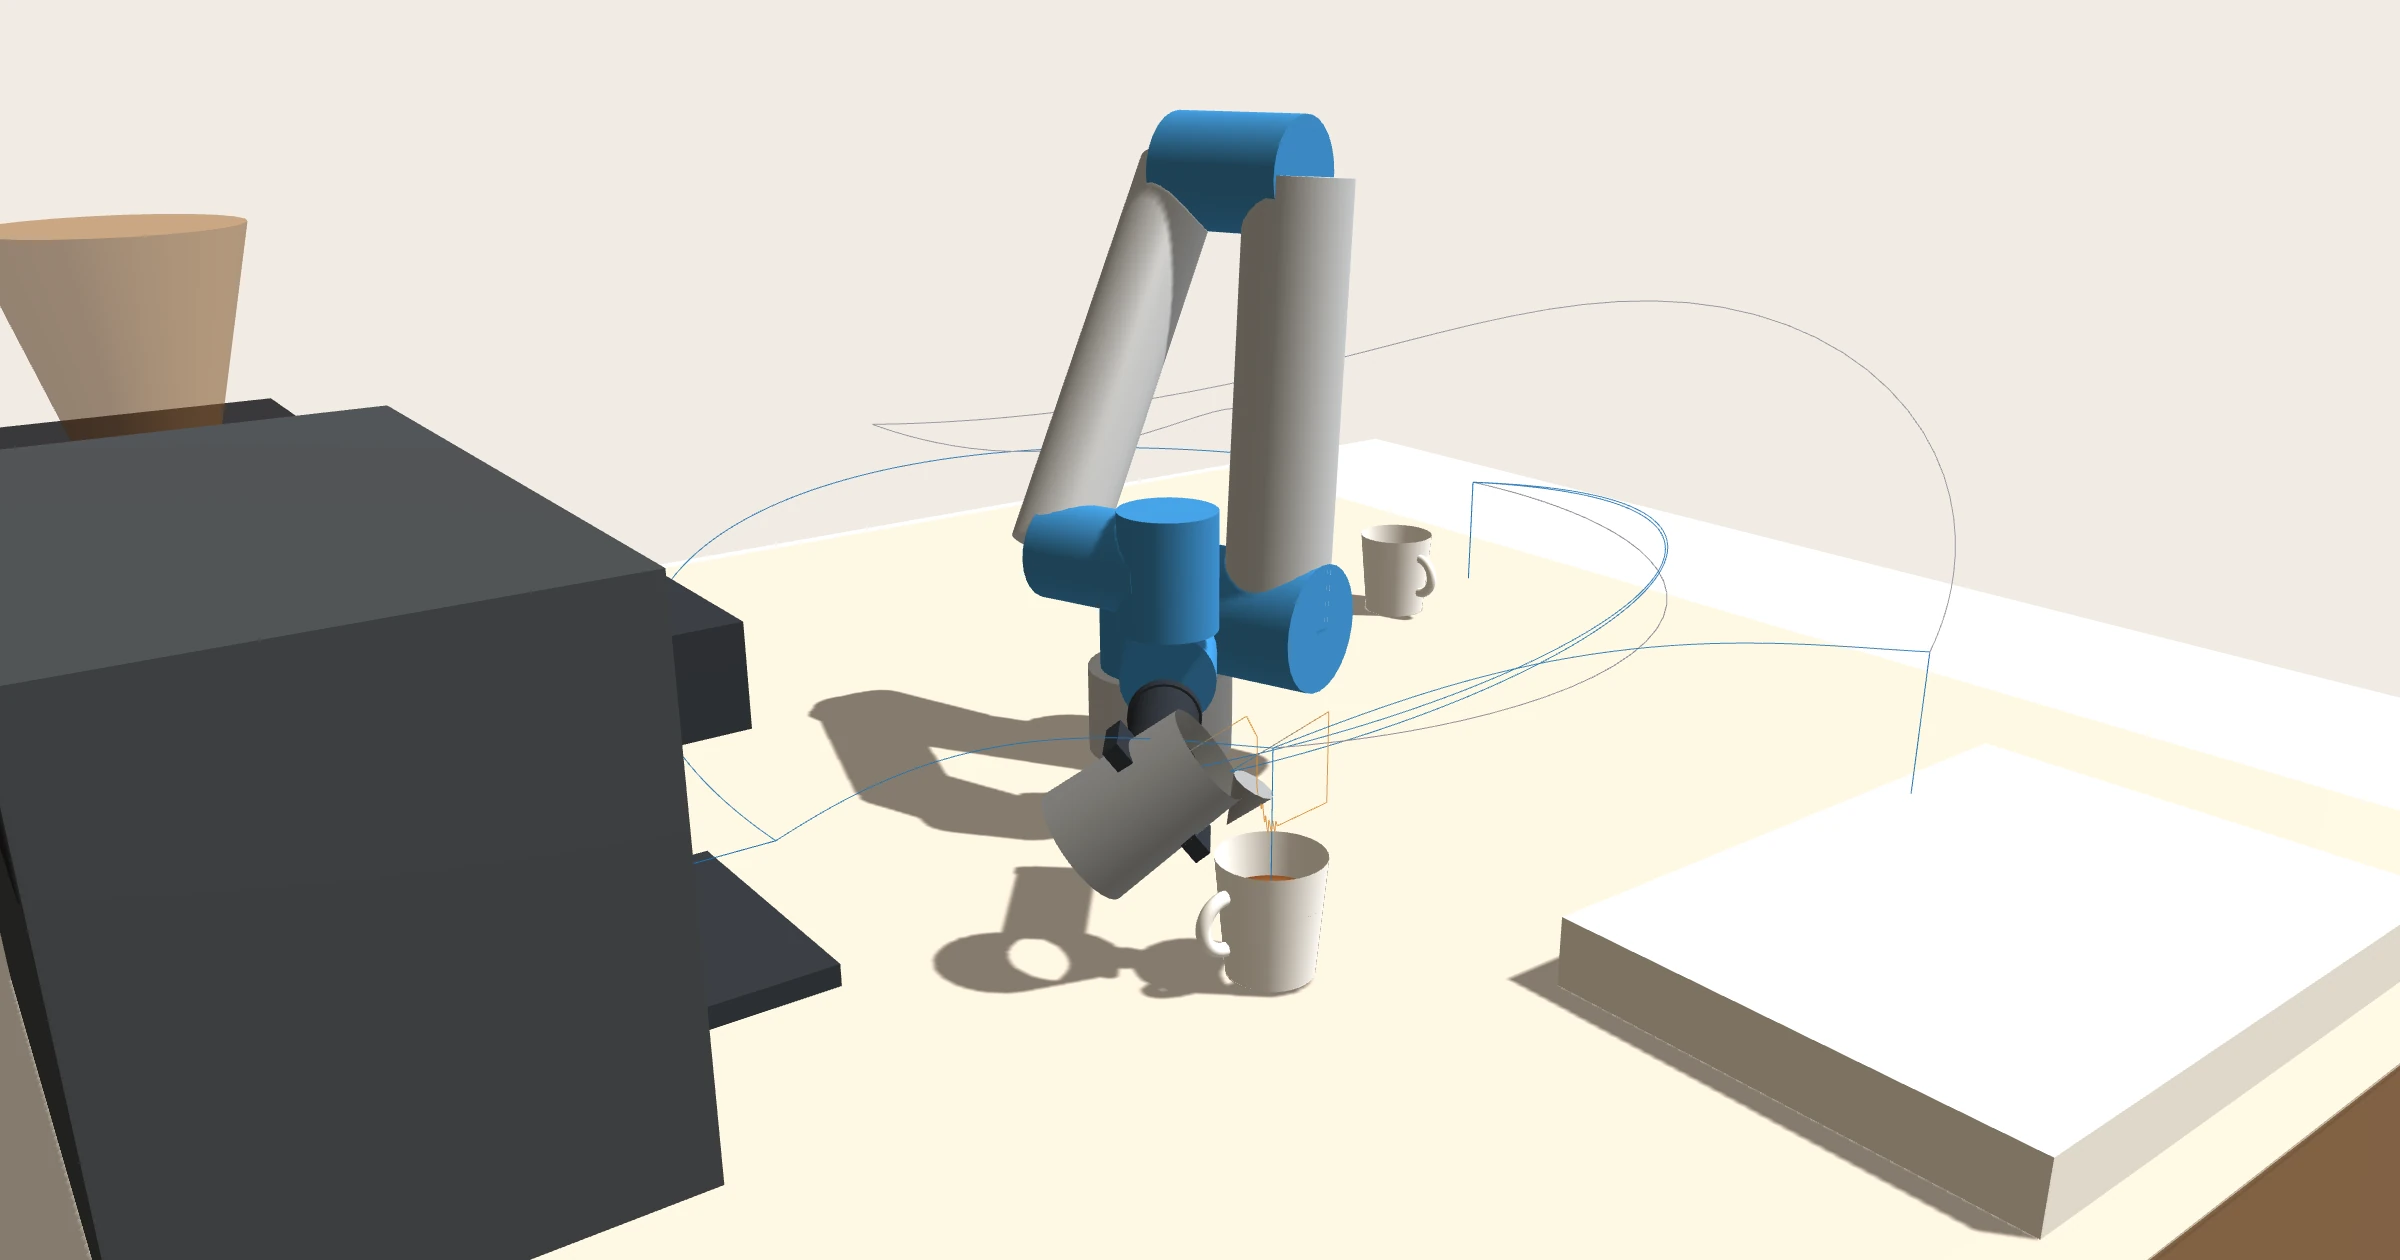
로봇 바리스타의 팔은 어떻게 자세를 정할까 — 협동로봇이 라떼 한 잔을 만드는 56초를 자세 솔버로 풀어 봤다
카페에서 커피를 내리는 로봇팔은 대부분 협동로봇이다. 울타리 없이 사람 곁에서 일하도록 만든 산업용 로봇이다. 협동로봇이 무엇이고 어떻게 퍼졌는지, 국내외 로봇 바리스타는 어디까지 왔는지 정리했다. 그리고 가장 흔한 형태인 6축 팔(UR5e 공개 수치)로 라떼 한 잔을 만드는 자세 솔버를 직접 짰다. 손끝을 어디에 둘지 정하면 팔 모양 후보 여덟 개를 계산하고, 그중 부딪히지 않으면서 빨리 갈 수 있는 것을 고른다. 잔을 쏟지 않고 옮길 길을 짜고, 손님이 다가오면 속도를 늦춘다. 같은 손끝 자리라도 팔 모양을 잘못 고르면 가는 길에 잔이 180도 뒤집혔다. 무작위 자세 2,000개를 수치해로 풀었더니 77%만 찾았고, 그중 고른 해와 같은 것은 32%였다. 표준 간격 식을 그대로 쓰면 손님이 픽업대 앞에 서기만 해도 로봇이 멈췄다.
요즘 카페나 고속도로 휴게소에서 로봇팔이 커피를 내리는 모습을 종종 본다. 잔을 집어 머신 아래에 넣고, 추출이 끝나면 우유를 붓고, 픽업대에 내려놓는다. 보는 사람은 신기하다고 느끼고 끝나지만, 팔 쪽에서 보면 매 순간 푸는 문제가 하나 있다. 손끝을 저 자리에 저 방향으로 보내려면 관절 여섯 개를 각각 몇 도로 돌려야 하는가. 그리고 지금 자세에서 거기까지 무엇에도 부딪히지 않고, 잔을 쏟지 않고 어떻게 가는가.
이번 회에는 그 문제를 푸는 프로그램을 직접 만들었다. 로봇 바리스타가 라떼 한 잔을 만드는 과정을 처음부터 끝까지 계산하는 자세 솔버다.
무엇을 하려 했나
- 협동로봇이 무엇인지, 보통 산업용 로봇과 무엇이 다른지, 어떤 규격과 시장 위에 서 있는지 정리한다.
- 국내외 로봇 바리스타 사례를 모은다. 잘된 곳과 접은 곳을 같이 본다.
- 산업 현장에서 가장 흔한 형태인 6축 협동로봇을 가정한다. 제조사가 공개한 UR5e의 치수를 쓴다.
- 손끝 자리와 방향을 주면 관절 각을 계산하는 역기구학 솔버를 만든다. 해가 여럿이면 하나를 고르는 기준도 만든다.
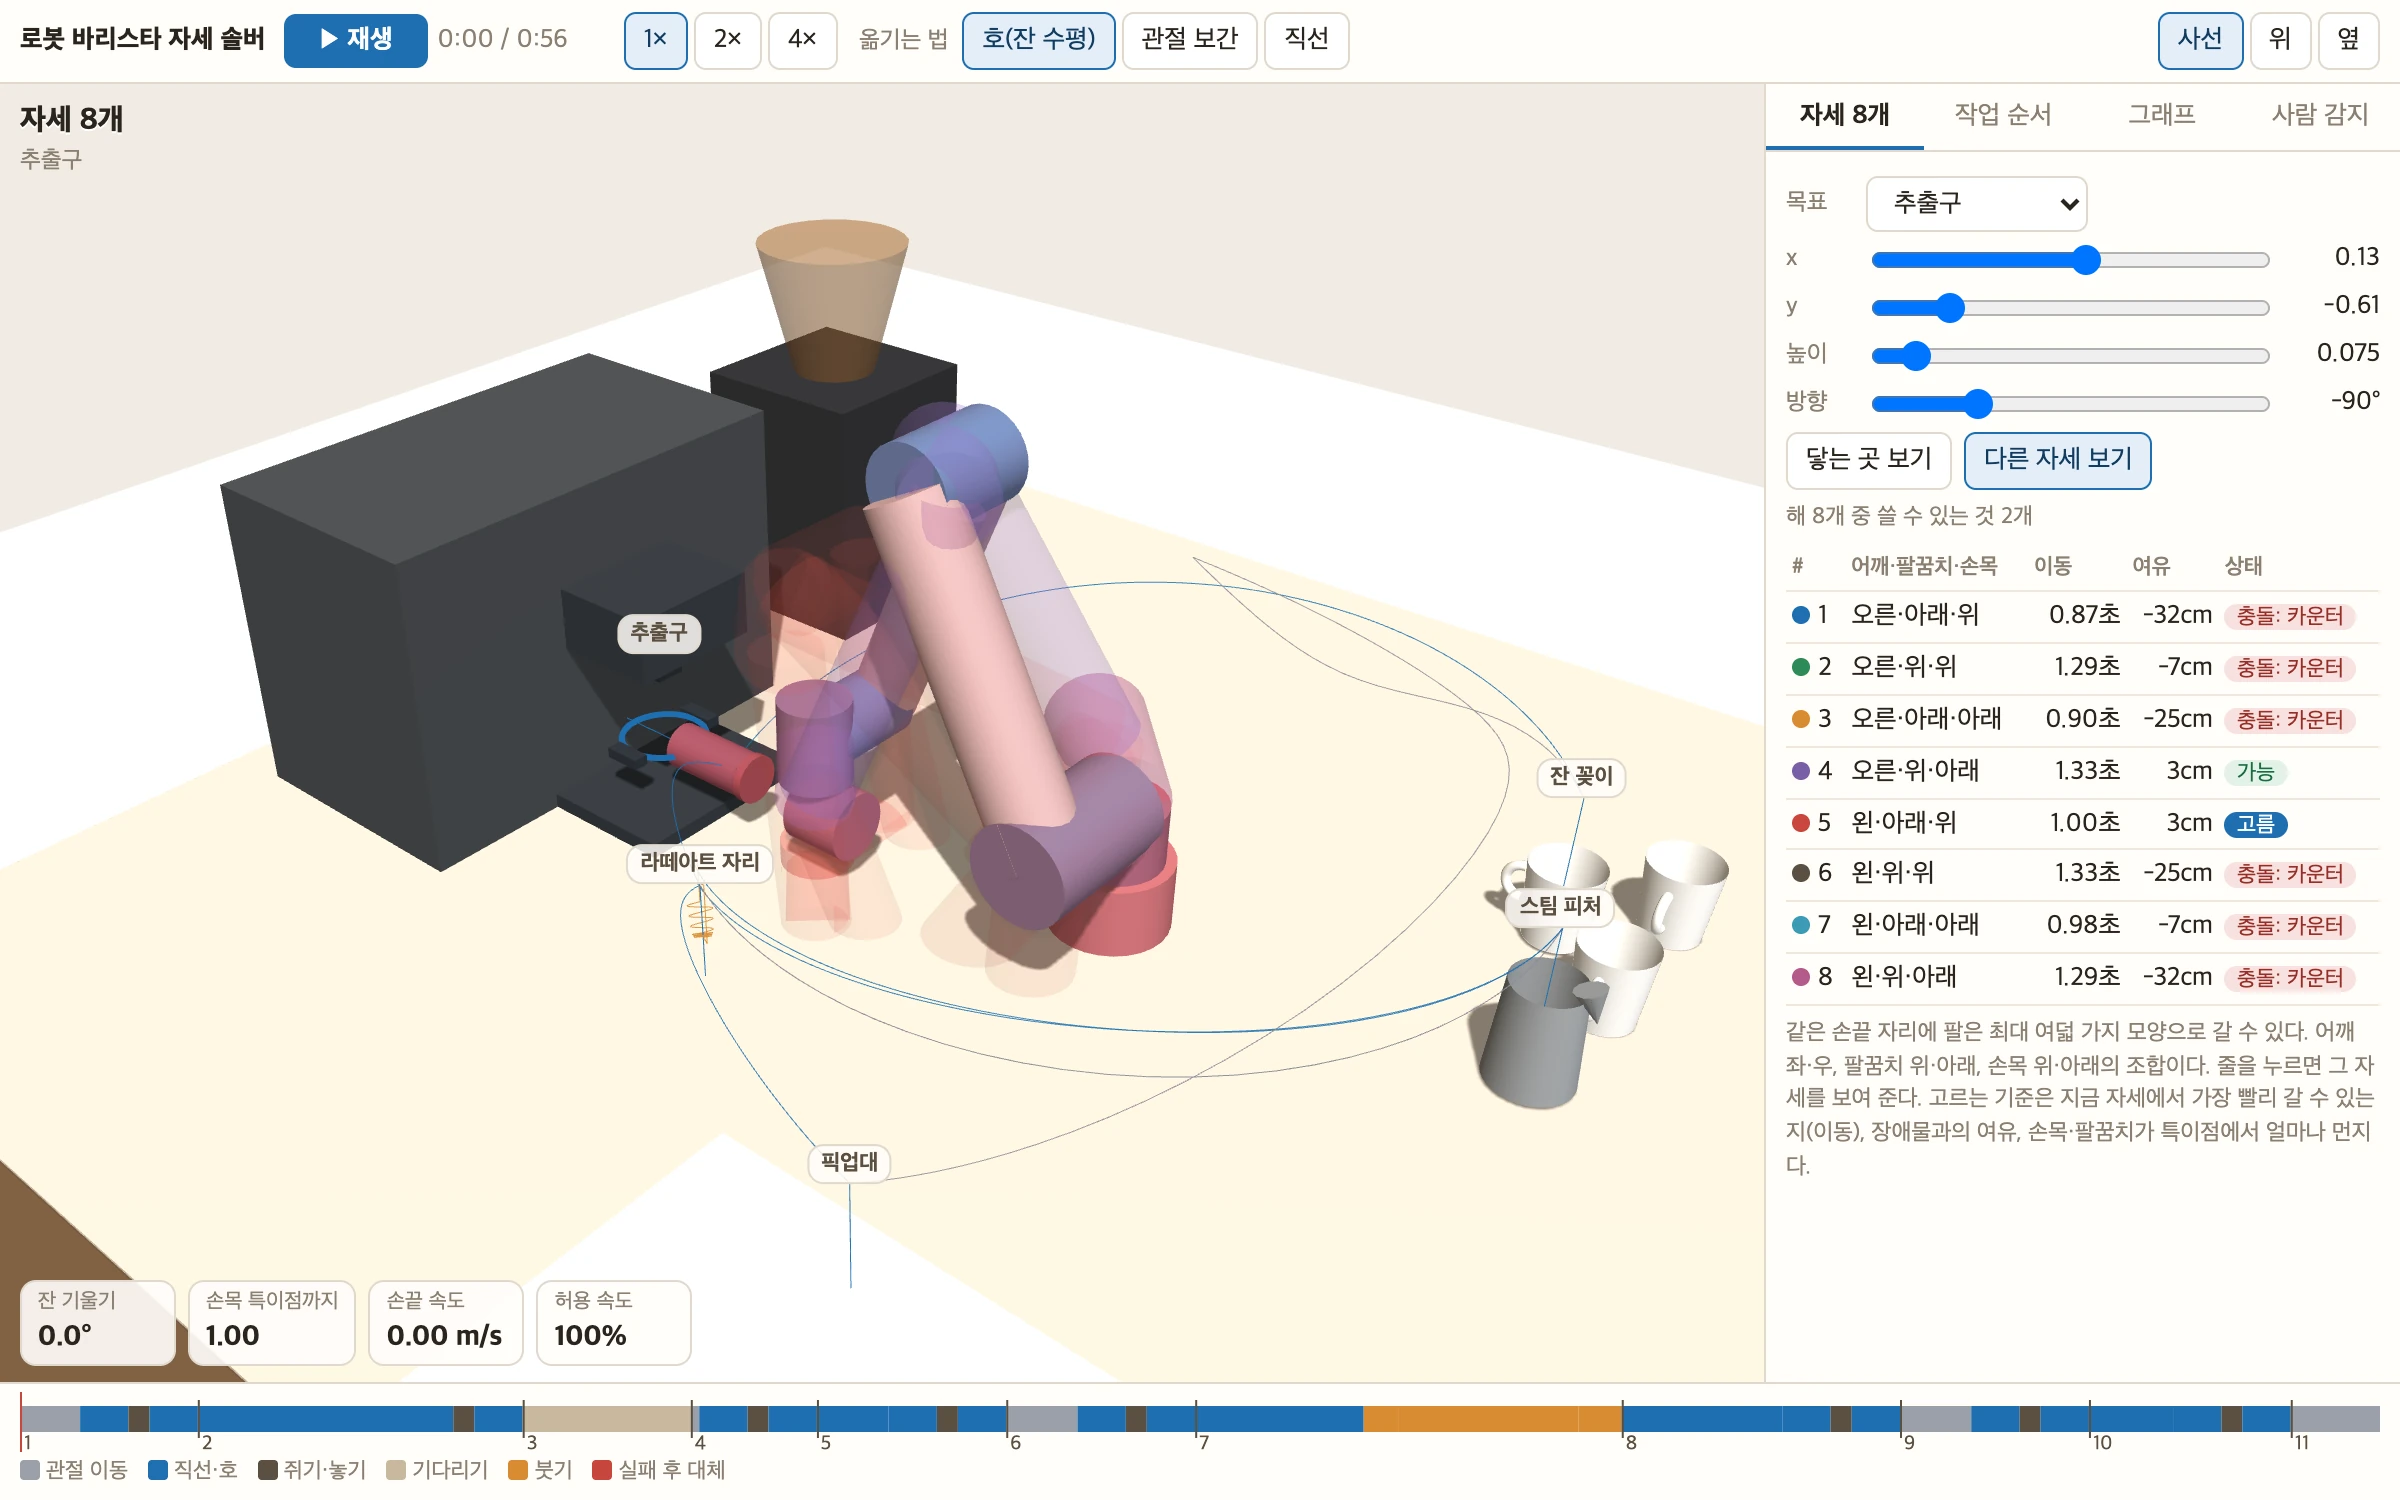
- 잔 집기, 추출, 우유 붓기, 픽업대에 놓기까지 라떼 한 잔의 동작을 계획하고 3D로 보여 준다. 부딪힘, 잔 기울기, 손님과의 간격을 함께 검사한다.
- 여러 방법을 같은 조건에서 비교해 숫자로 남긴다.
사례와 규격 조사는 AI 에이전트에게 맡겼다. 회사 발표, 규격 원문, 논문을 우선하게 했고, 확인하지 못한 숫자는 미확인으로 남기게 했다. 솔버, 3D 화면, 실험도 모두 AI 에이전트가 만들고 돌렸다.
협동로봇은 울타리 밖으로 나온 산업용 로봇이다
공장의 산업용 로봇은 원래 철망 안에 있다. 빠르고 힘이 세서, 사람이 작업 반경에 들어가면 다친다. 그래서 울타리를 치고 문이 열리면 멈추게 한다. 국내 「산업안전보건기준에 관한 규칙」도 높이 1.8 m 이상의 울타리를 원칙으로 둔다.
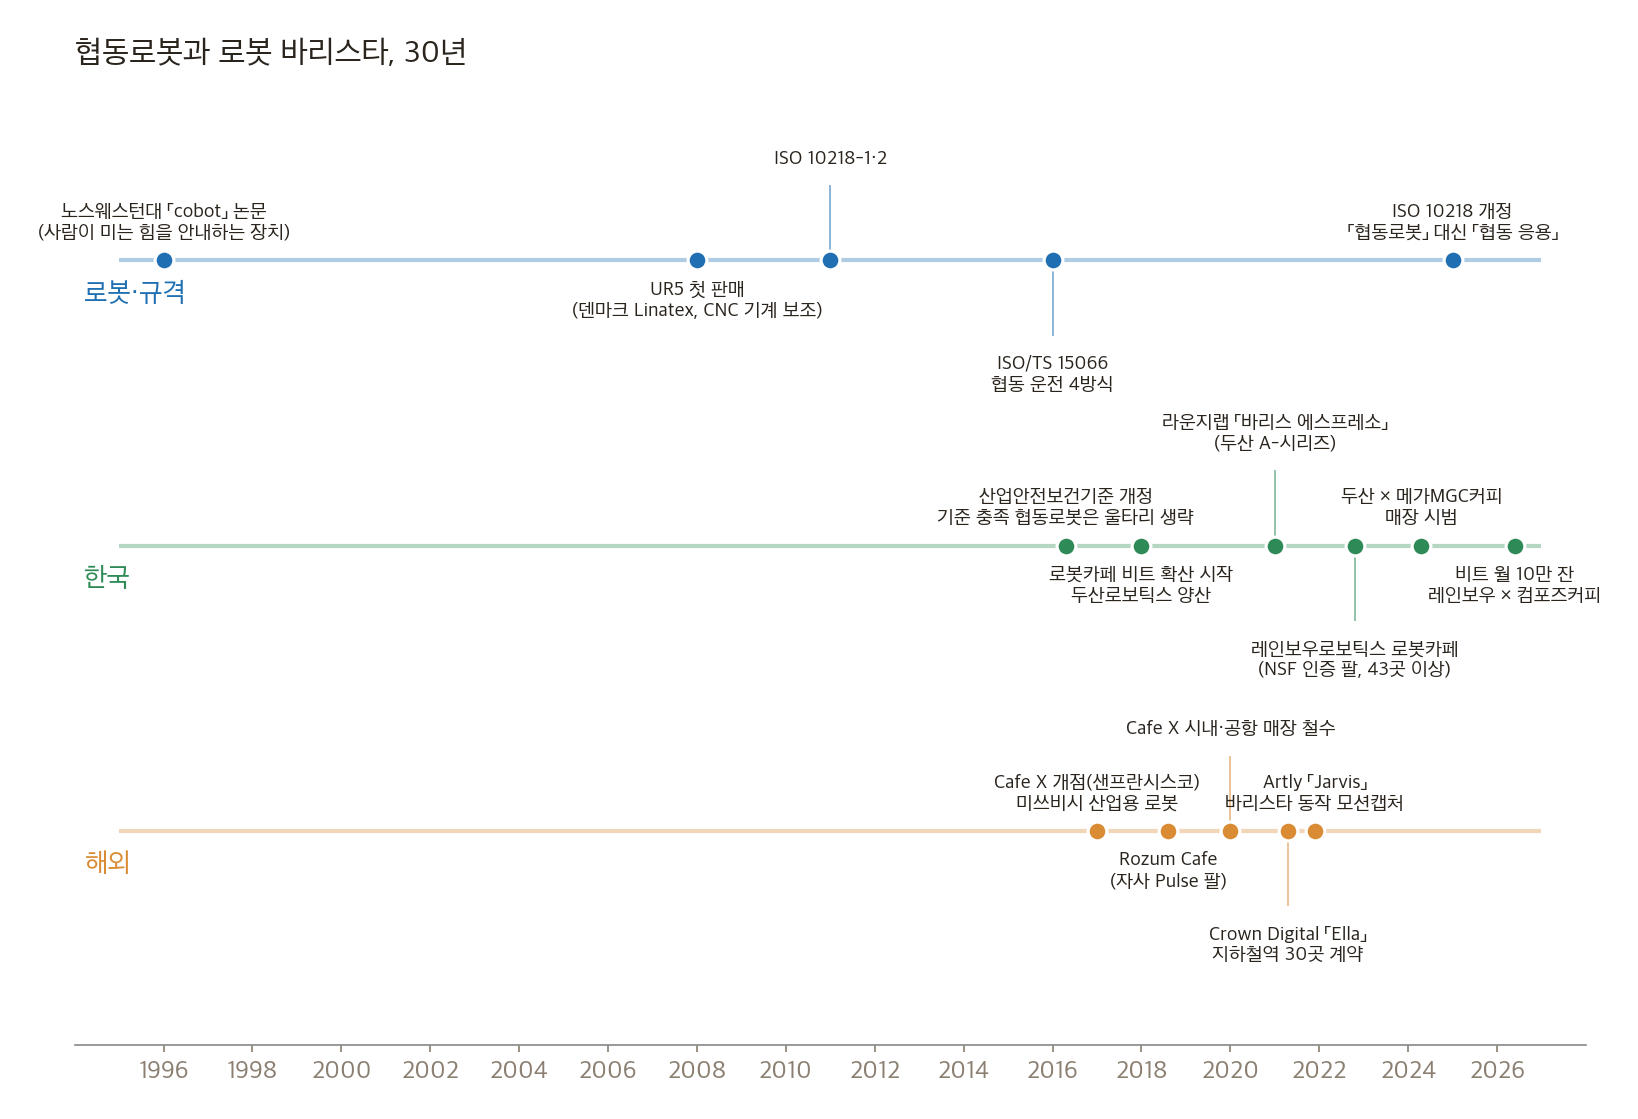
협동로봇(cobot)은 그 울타리를 걷어 내도 되게 만든 로봇이다. 단어는 1996년 미국 노스웨스턴대의 콜게이트(J. Edward Colgate)와 페시킨(Michael Peshkin)의 논문에서 나왔다. 그때 cobot은 지금의 로봇팔과 달리, 사람이 미는 힘을 받아 방향만 잡아 주는 장치였다. 자동차 조립 라인에서 무거운 부품을 옮기는 작업자를 돕는 용도였다.
지금 흔히 보는 형태는 덴마크의 유니버설 로봇(Universal Robots, UR)에서 시작됐다. 2008년 12월 덴마크 회사 Linatex가 UR5를 사서 CNC 공작기계에 부품을 넣고 빼는 일에 썼다. UR은 이것을 「상업적으로 성공한 첫 협동로봇」이라고 부른다. 세계 최초라고 하지 않는 데는 이유가 있다. 앞의 1996년 cobot이 먼저다.
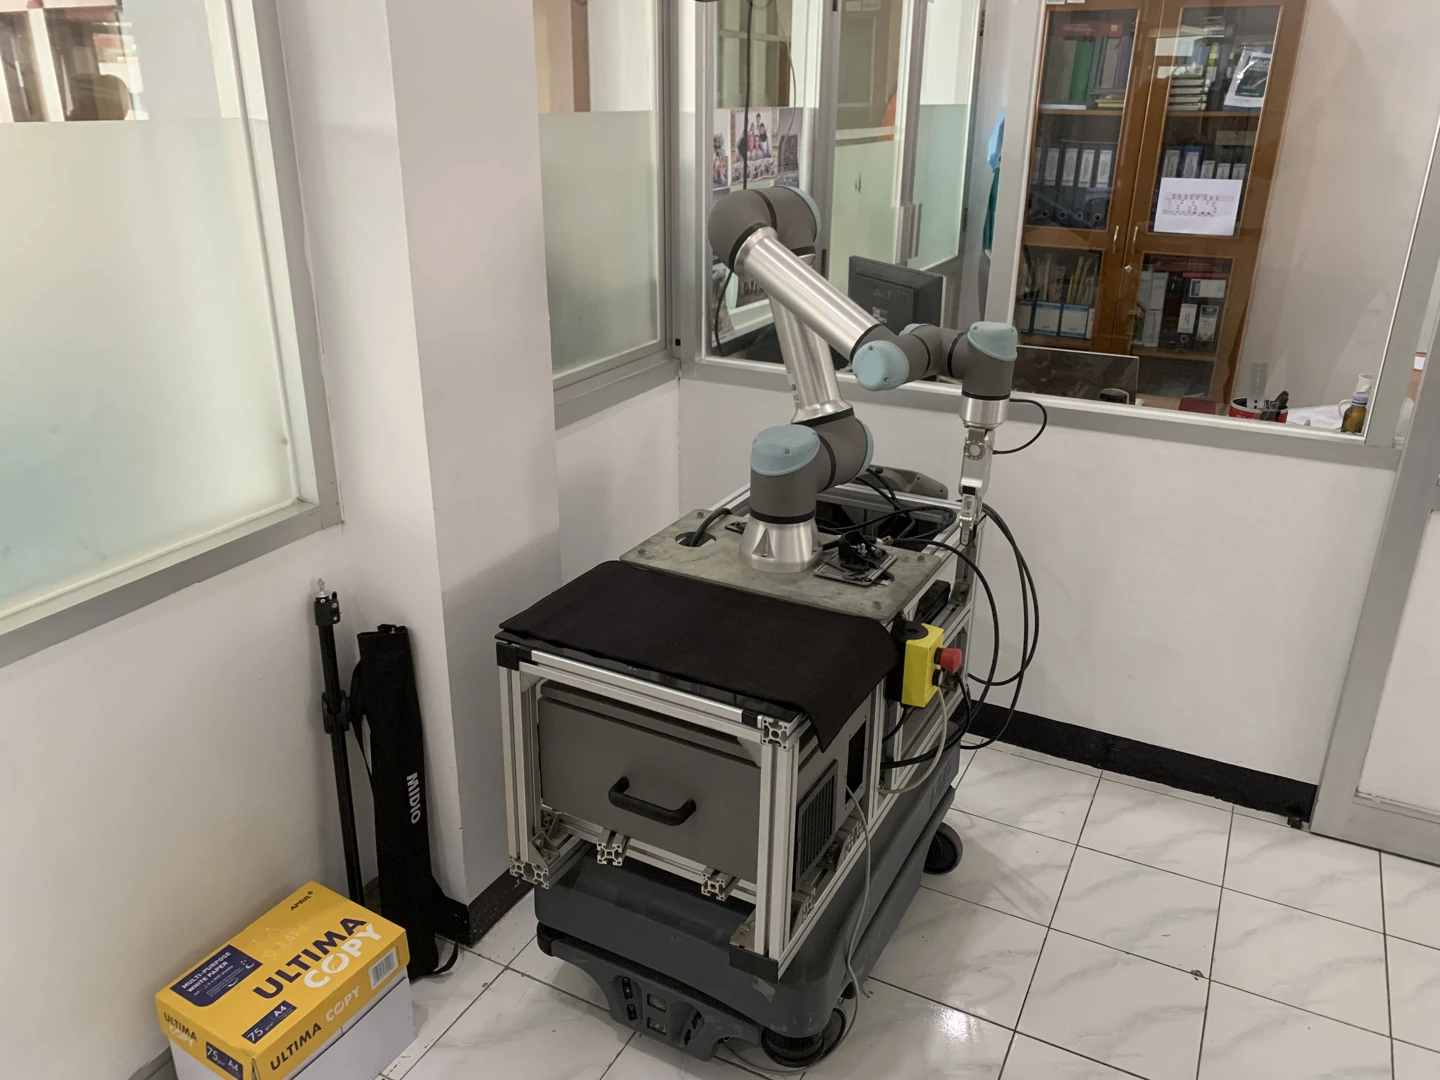
UR5e. 이번 솔버가 치수를 빌려 온 기종이다. 사진: Dzikra muhammad Imtiyaz, CC BY-SA 4.0, Wikimedia Commons
울타리 없이 일하는 네 가지 방법
사람 곁에서 일해도 된다는 근거는 규격에 있다. 로봇 안전의 기본 규격은 ISO 10218(2011)이고, 협동 운전의 세부는 2016년에 나온 ISO/TS 15066이 정했다. 사람과 함께 일하는 방식은 넷으로 나뉜다.
| 방식 | 하는 일 |
|---|---|
| 안전 등급 감시 정지 | 사람이 작업 공간에 들어오면 로봇이 멈춰 기다린다 |
| 핸드 가이딩 | 사람이 로봇 팔을 잡고 직접 끌어 움직인다 |
| 속도·간격 감시(SSM) | 사람과의 거리를 재서 가까울수록 느려지고, 너무 가까우면 멈춘다 |
| 동력·힘 제한(PFL) | 부딪혀도 다치지 않을 만큼 힘과 속도를 처음부터 제한한다 |
마지막 방식에는 신체 부위별 허용치가 붙어 있다. 규격 부속서를 인용한 자료들에 따르면, 눌렀을 때 버틸 수 있는 힘은 손과 손가락 140 N, 가슴 140 N, 얼굴 65 N이다. 대부분의 협동로봇이 관절마다 토크를 재는 이유가 이것이다. 무엇에 닿았는지 힘으로 알아채고 멈춘다.
2025년 ISO 10218이 14년 만에 크게 바뀌었다. TS 15066의 내용 대부분이 본 규격으로 들어갔고, 「협동로봇」이라는 말 자체를 쓰지 않게 됐다. 협동은 로봇의 성질이 아니라 쓰는 방식의 성질이라는 입장이다. 같은 팔이라도 칼을 쥐여 주면 협동이 아니다. 국내에서는 2016년 4월 규칙 개정으로, KS나 국제 기준을 충족한 협동 운전 로봇은 울타리를 생략할 수 있게 됐다.
시장은 아직 산업용 로봇의 10분의 1
국제로봇연맹(IFR)의 World Robotics 2026에 따르면 2025년 전 세계에 새로 설치된 산업용 로봇은 60만 3천 대로 처음 60만 대를 넘었다. 그중 협동로봇은 11%다. 늘어나는 속도는 7%로, 집계를 시작한 뒤 처음으로 전체 시장(11%)보다 느렸다. 한국은 2025년 3만 대를 설치해 세계 4위다. 국내에는 두산로보틱스, 레인보우로보틱스, 뉴로메카, 한화로보틱스 같은 협동로봇 회사가 있다.
가장 흔한 형태: 6축, 그리고 나란한 세 축
협동로봇은 대부분 관절이 여섯 개인 수직 다관절 팔이다. 위치(x, y, z) 셋과 방향(돌림 셋)을 합쳐 여섯 가지를 맞춰야 하니 관절도 여섯 개가 최소다. KUKA의 LBR iiwa처럼 관절이 일곱 개인 팔도 있지만 흔하지 않다.
이번에 가정한 UR5e는 이 형태의 대표다. 들 수 있는 무게 5 kg, 팔이 닿는 거리 850 mm, 같은 자리로 되돌아가는 정밀도 ±0.03 mm다. 모든 관절이 ±360° 돌고, 초당 180°까지 돈다. UR은 각 관절 사이의 길이와 비틀림을 표(DH 파라미터)로 공개한다. 이 표만 있으면 팔의 기하를 그대로 계산할 수 있다.
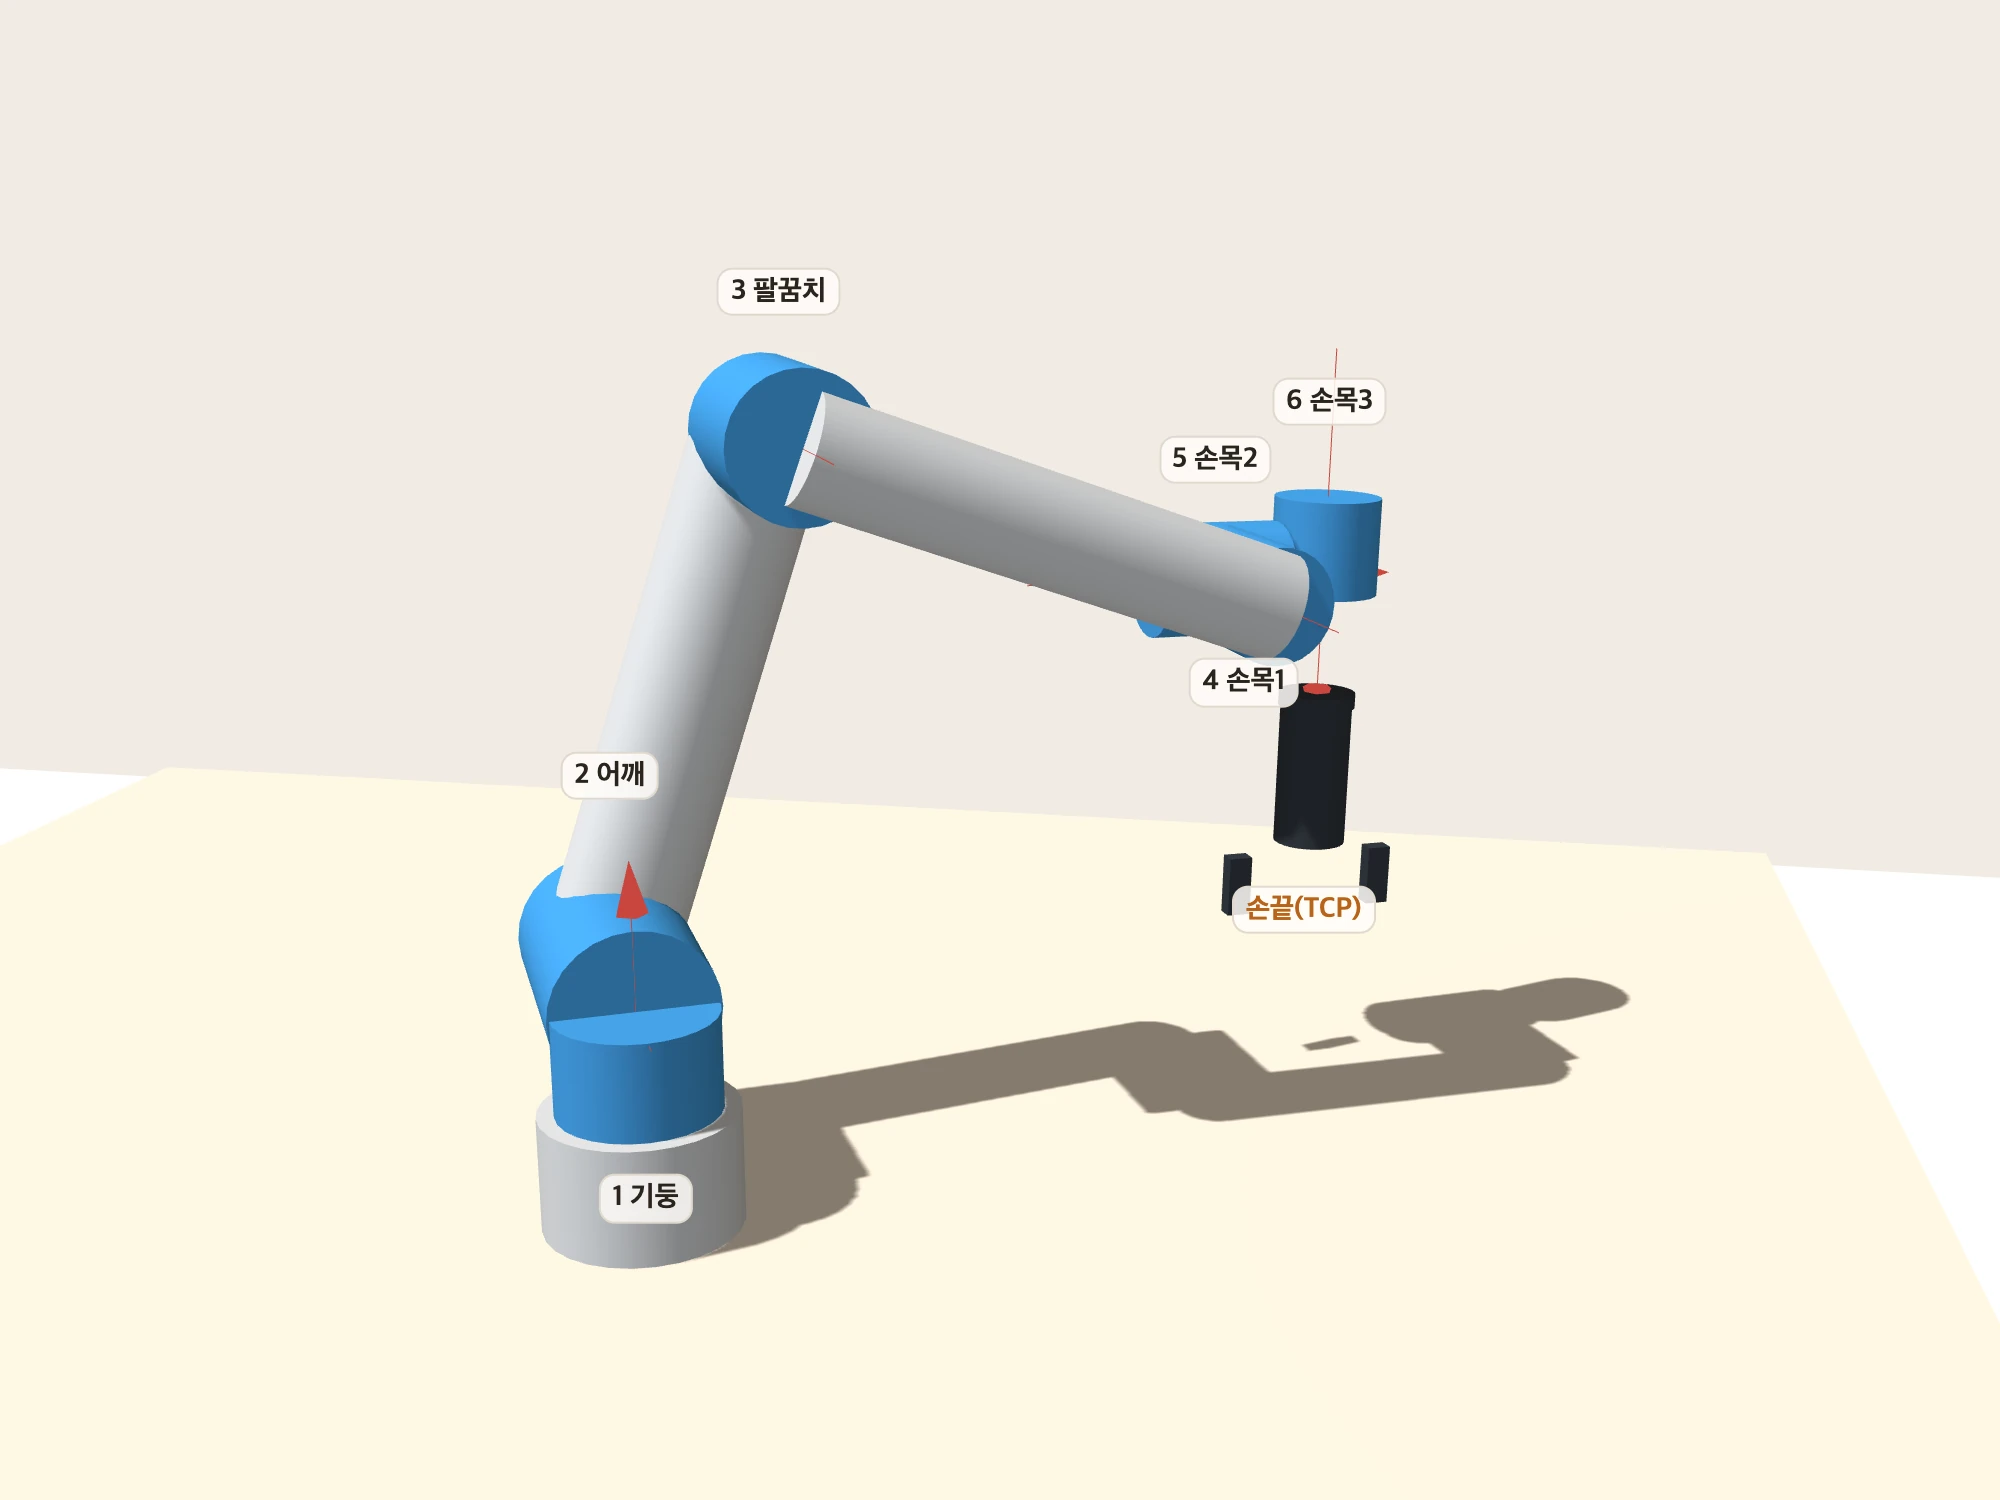
UR 계열 팔에는 특징이 하나 있다. 2번(어깨), 3번(팔꿈치), 4번(손목1) 축이 서로 나란하다. 그래서 위팔과 아래팔과 손목1이 한 평면 안에서 접혔다 펴진다. 교과서의 「손목 세 축이 한 점에서 만나는」 구조는 아니지만, 이 나란한 세 축 덕분에 관절 각을 공식으로 바로 풀 수 있다. 이 성질은 뒤에서 잔을 옮길 때 다시 나온다.
로봇 바리스타는 어디까지 왔나
국내
- 로봇카페 비트(b;eat). 달콤커피에서 시작해 지금은 다날 계열의 비트코퍼레이션이 운영한다. 2018년부터 퍼졌고 매장은 약 270곳에서 늘지 않고 있다. 2024년 매출 74억 원, 영업손실 45억 원으로 5년 연속 적자였다. 2026년 6월 처음으로 월 주문 10만 잔을 넘겼다. 유리 부스 안에서 로봇이 움직이는 형태라, 사람 곁에서 일하는 협동보다는 분리된 자동화에 가깝다. 로봇팔 기종은 공개 자료에서 확인하지 못했다.
- 라운지랩. 「바리스 에스프레소」는 두산로보틱스 A-시리즈 협동로봇에 회전 레일을 붙였다. 핸드드립용, 캔 음료용에 이은 세 번째 바리스타 로봇이다.
- 두산로보틱스 × 메가MGC커피. 2024년 서울 건대스타점에 바리스타 협동로봇을 시범 설치했다. 그라인더와 반자동 머신을 잇고, 추출하는 동안 다음 잔을 준비한다. 두산은 식음료 전용으로 위생 인증(NSF)을 받은 E-시리즈를 2023년 내놓았다.
- 레인보우로보틱스. 2022년 로봇카페 플랫폼을 공개했고, NSF 인증 협동로봇으로 고속도로 휴게소와 대학 등 43곳 이상에서 운영한다. 2026년 6월에는 컴포즈커피와 로봇 바리스타 협력을 발표했다.
해외
- Café X(미국 샌프란시스코). 2017년 1월 문을 열었다. 쓴 로봇은 협동로봇이 아니라 미쓰비시의 6축 산업용 로봇이었고, 유리 키오스크 안에 넣었다. 2020년 시내 매장 세 곳을 닫고 공항으로 옮겼다가, 그해 코로나로 공항 매장도 닫았다.
- Crown Digital 「Ella」(싱가포르). Techman 협동로봇 팔을 약 5 m² 키오스크에 넣었다. 시간당 최대 200잔이고, 2021년 싱가포르 지하철역 30곳에 들이는 계약을 맺었다.
- Artly Coffee(미국 시애틀). 바리스타 챔피언의 팔에 모션캡처 장비를 달아 라떼아트를 붓는 동작을 로봇에 옮겼다. 팔에 단 카메라로 결과를 찍어 평가한다.
- Rozum Café. 자사 6축 팔 「Pulse」에 상업용 에스프레소 머신을 붙인 패키지를 판다. 한 잔에 3분이 안 걸리고, 중동으로 진출했다.
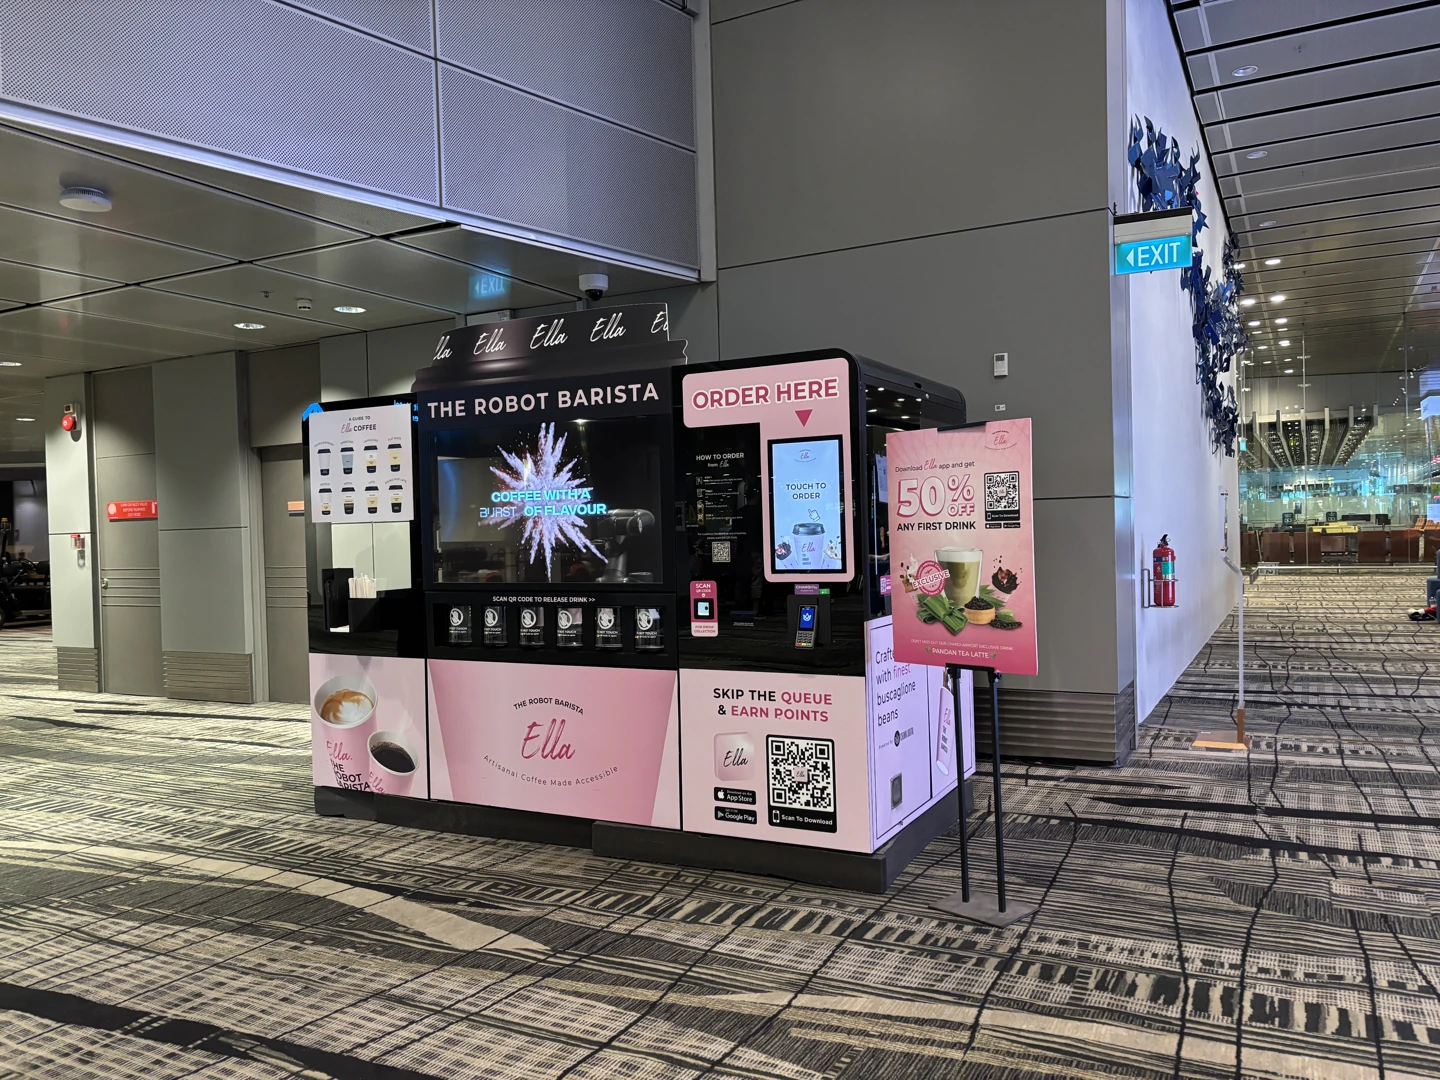
창이공항 3터미널의 로봇 바리스타 키오스크(2024년 10월). 사진: Nick-D, CC BY-SA 4.0, Wikimedia Commons
보도에서 반복되는 장점은 24시간 무인 운영, 일정한 맛, 좁은 자리, 볼거리다. 단점도 반복된다. 초기 비용이 크고, 기계가 서면 매장도 서고, 메뉴를 늘리기 어렵고, 신기함이 사라지면 다시 오지 않는다. 대부분의 로봇카페가 유리로 사람과 로봇을 나눠 둔 것도 눈에 띈다. 이유는 뒤의 실험에서 숫자로 나왔다.
문제: 손끝 자리 하나, 팔 모양 여덟 개
로봇 바리스타가 잔을 집는 순간을 생각해 보자. 잔은 카운터 위 정해진 자리에 있고, 그리퍼는 잔 옆구리를 수평으로 잡아야 한다. 손끝의 위치와 방향이 정해진 것이다. 이것을 관절 각 여섯 개로 바꾸는 계산을 역기구학(inverse kinematics)이라고 한다. 반대로 관절 각에서 손끝 자리를 구하는 정기구학은 행렬 여섯 개를 곱하면 끝난다. 역방향은 그렇지 않다.
UR 계열 팔에서는 손끝 자리 하나에 해가 최대 여덟 개 나온다. 어깨를 왼쪽으로 돌리느냐 오른쪽으로 돌리느냐, 팔꿈치를 위로 꺾느냐 아래로 꺾느냐, 손목을 위로 드느냐 아래로 내리느냐. 2 × 2 × 2 = 8이다. 모두 손끝은 같은 자리에 같은 방향으로 있다. 팔 모양만 다르다.
이번 솔버는 2013년 조지아공대 기술보고서(Hawkins)가 정리한 방식대로 이 여덟 개를 공식으로 바로 구한다. 무작위 관절 각 2,000개로 손끝 자리를 만들고 다시 풀어 보니, 모든 해가 원래 자리로 돌아갔다. 오차는 10⁻¹² m 수준이었다. 한 자리를 푸는 데 0.012 ms가 걸렸다.
여덟 개가 다 쓸 만한 것은 아니다. 추출구 아래에 잔을 넣는 자세를 풀면 여섯 개는 팔의 어딘가가 카운터 아래로 들어간다. 손목을 아래로 내린 자세는 손목 덩어리가 카운터를 뚫고, 팔꿈치를 아래로 꺾은 자세 일부는 위팔이 카운터 밑으로 내려간다. 남은 둘 중에서 하나를 고른다.
고르는 기준
솔버는 남은 해마다 점수를 매긴다.
- 이동 시간. 지금 자세에서 그 자세까지 가는 데 가장 오래 걸리는 관절의 시간. 짧을수록 좋다.
- 여유. 팔과 장애물 사이 가장 가까운 거리. 넓을수록 좋다.
- 특이점에서 떨어진 정도. 특이점은 팔이 어떤 방향으로는 움직일 수 없게 되는 자세다. 팔을 쭉 편 자세(팔꿈치 특이점), 손목이 받침 기둥 바로 위로 오는 자세(어깨 특이점), 손목2가 0°가 돼 손목1과 손목3의 축이 나란해지는 자세(손목 특이점)가 대표적이다. UR도 이 셋을 공식 문서에 적어 둔다. 특이점 근처에서는 손끝을 조금 옮기려고 관절이 크게 돌아야 할 수 있다.
- 관절 한계. UR5e는 관절이 ±360° 돌기 때문에 같은 해도 한 바퀴 더 감은 것과 덜 감은 것이 있다. 지금 자세에 가까운 쪽을 쓴다.
부딪히는 해, 특이점에 너무 가까운 해(|sin θ|가 0.08 미만)는 빼고, 나머지에서 점수가 가장 좋은 것을 고른다.
여덟 개 중 무엇을 고르느냐가 왜 중요한가
추출구 앞에서 잔을 든 채 라떼아트 자리 위로 옮기는 장면으로 실험했다. 도착 자리의 여덟 가지 팔 모양 각각으로, 관절 각을 직선으로 보간해(모든 관절이 같이 출발해 같이 도착하게) 옮겨 봤다.
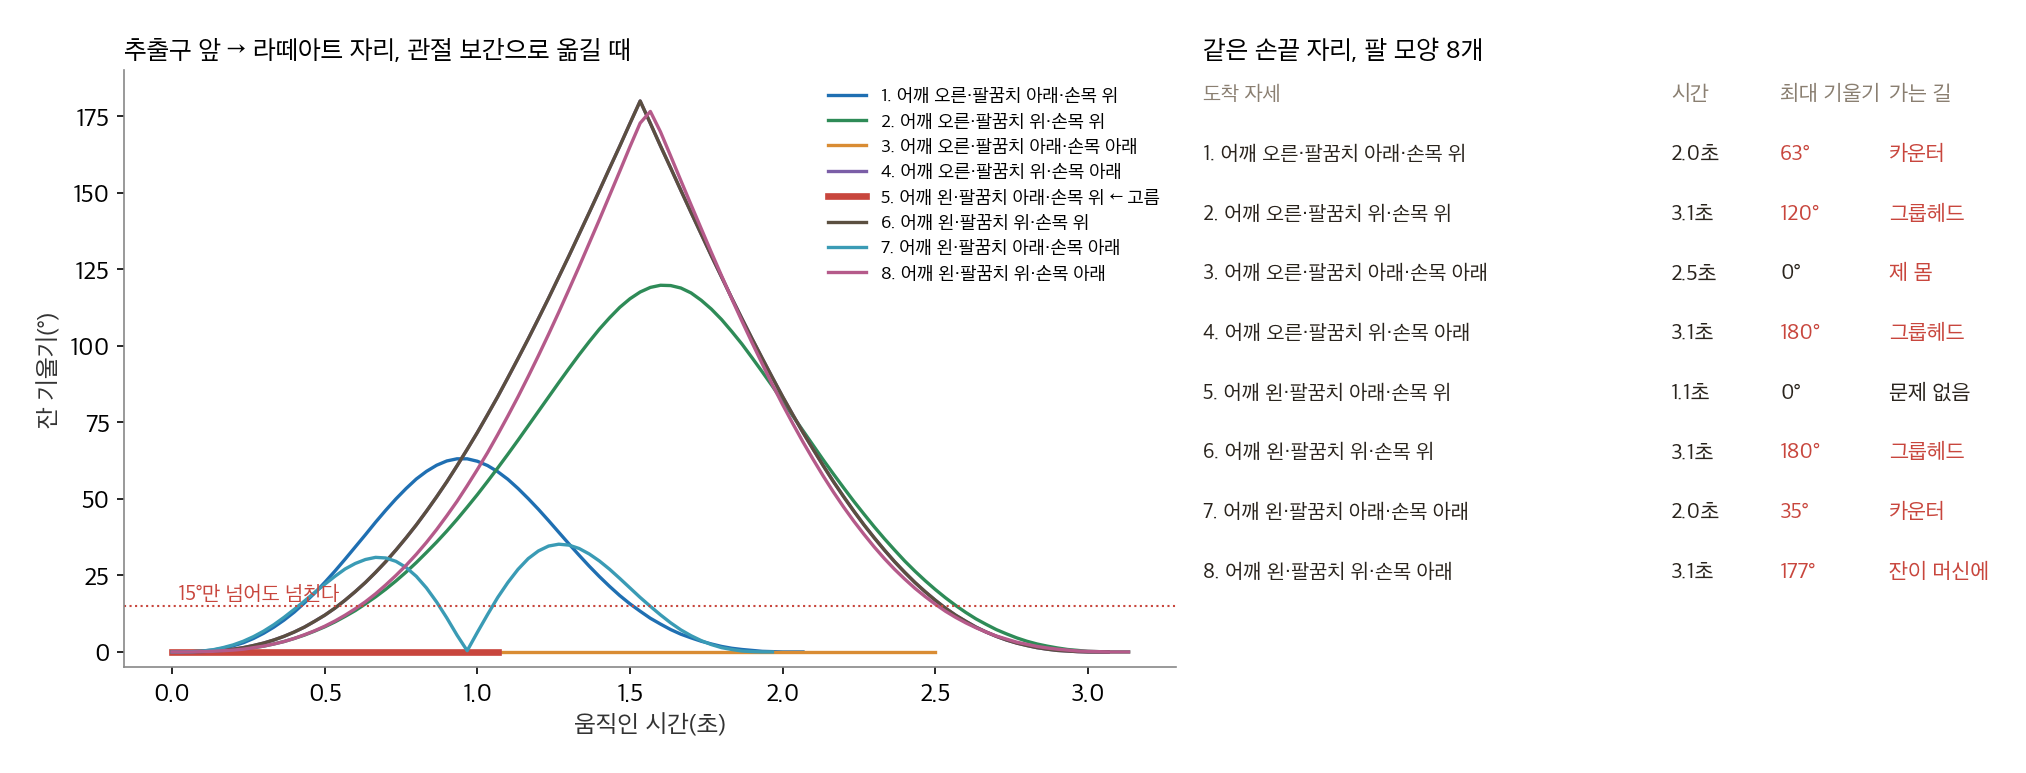
도착 자세만 보면 넷이 괜찮았다. 그런데 가는 길까지 보면 하나만 남았다. 다른 해로 가면 팔이 크게 뒤집히면서 잔이 120°에서 180°까지 기울고, 들고 있는 잔이 머신의 그룹헤드를 친다. 같은 손끝 자리인데 팔 모양 하나 차이로 커피가 바닥에 쏟아진다.
솔버는 이동 시간이 가장 짧은 해를 골랐고, 이번에는 그 해가 가는 길도 깨끗했다. 늘 그렇다는 보장은 없다. 그래서 잔을 든 구간은 도착 자세만 검사하지 않고 길 전체를 따로 검사한다. 뒤에 나온다.
공식으로 풀기 vs 조금씩 다가가기
역기구학을 푸는 다른 방법은 수치해다. 아무 자세에서 시작해, 손끝이 목표에서 얼마나 떨어졌는지 보고 관절을 조금씩 고쳐 간다. 공식이 없는 팔(관절이 일곱 개이거나 구조가 특이한 팔)에도 쓸 수 있어서 범용 라이브러리는 대개 이 방식을 쓴다. 감쇠 최소제곱(DLS)이라는 방법을 구현해, 같은 무작위 자세 2,000개를 대기 자세에서 출발해 풀게 했다.
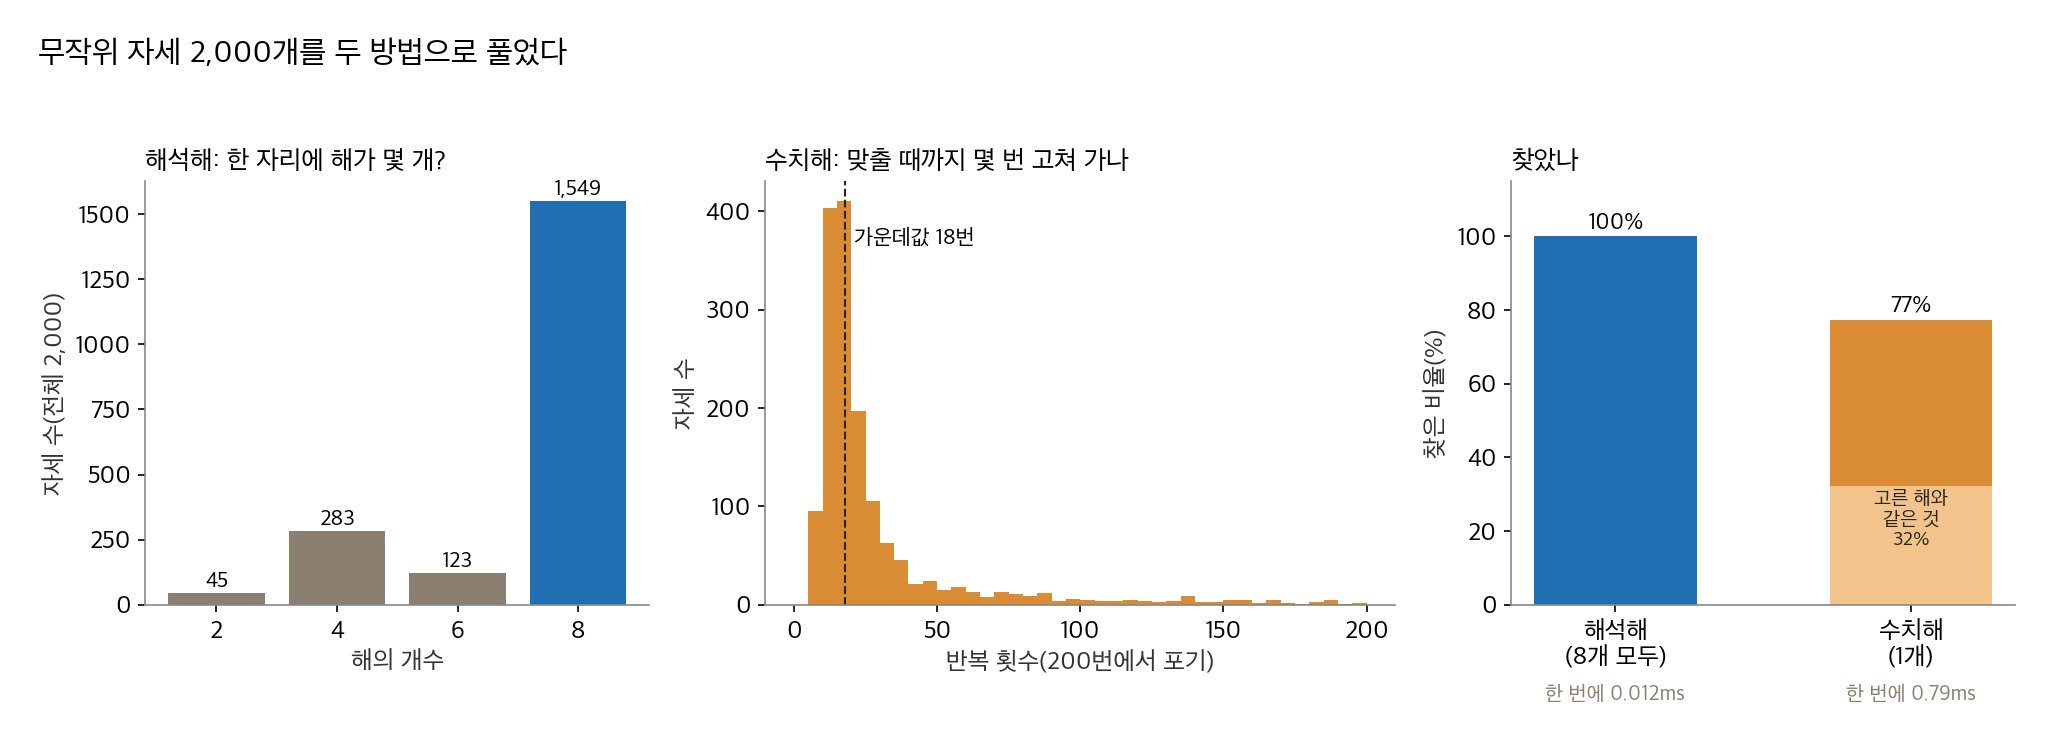
수치해는 2,000개 중 1,547개(77%)에서 답을 찾았다. 반복은 가운데값 18번이었지만, 200번을 돌고도 못 찾은 것이 453개였다. 더 큰 문제는 찾은 답이 어떤 팔 모양인지 고를 수 없다는 점이다. 출발 자세에서 가까운 해 하나로 굴러갈 뿐이다. 찾은 답이 솔버가 점수로 고른 해와 같았던 경우는 644개, 전체의 32%였다. 나머지는 앞의 실험처럼 잔을 뒤집는 팔 모양일 수도 있다. 속도도 해석해가 60배쯤 빨랐다.
산업 현장에서 쓰는 로봇 소프트웨어도 두 방법을 섞는다. OpenRAVE의 IKFast(2010)는 팔 구조를 넣으면 해석해 코드를 자동으로 만들어 주고, TRAC-IK(2015)는 수치해의 실패율을 줄였다.
잔을 쥘 수 있는 곳
카운터 위 2.5 cm 간격의 모든 칸에서, 잔을 세운 채 옆에서 쥐는 자세를 풀어 봤다. 쥐는 방향은 15°씩 24가지를 돌려 보고 가장 좋은 것을 썼다.
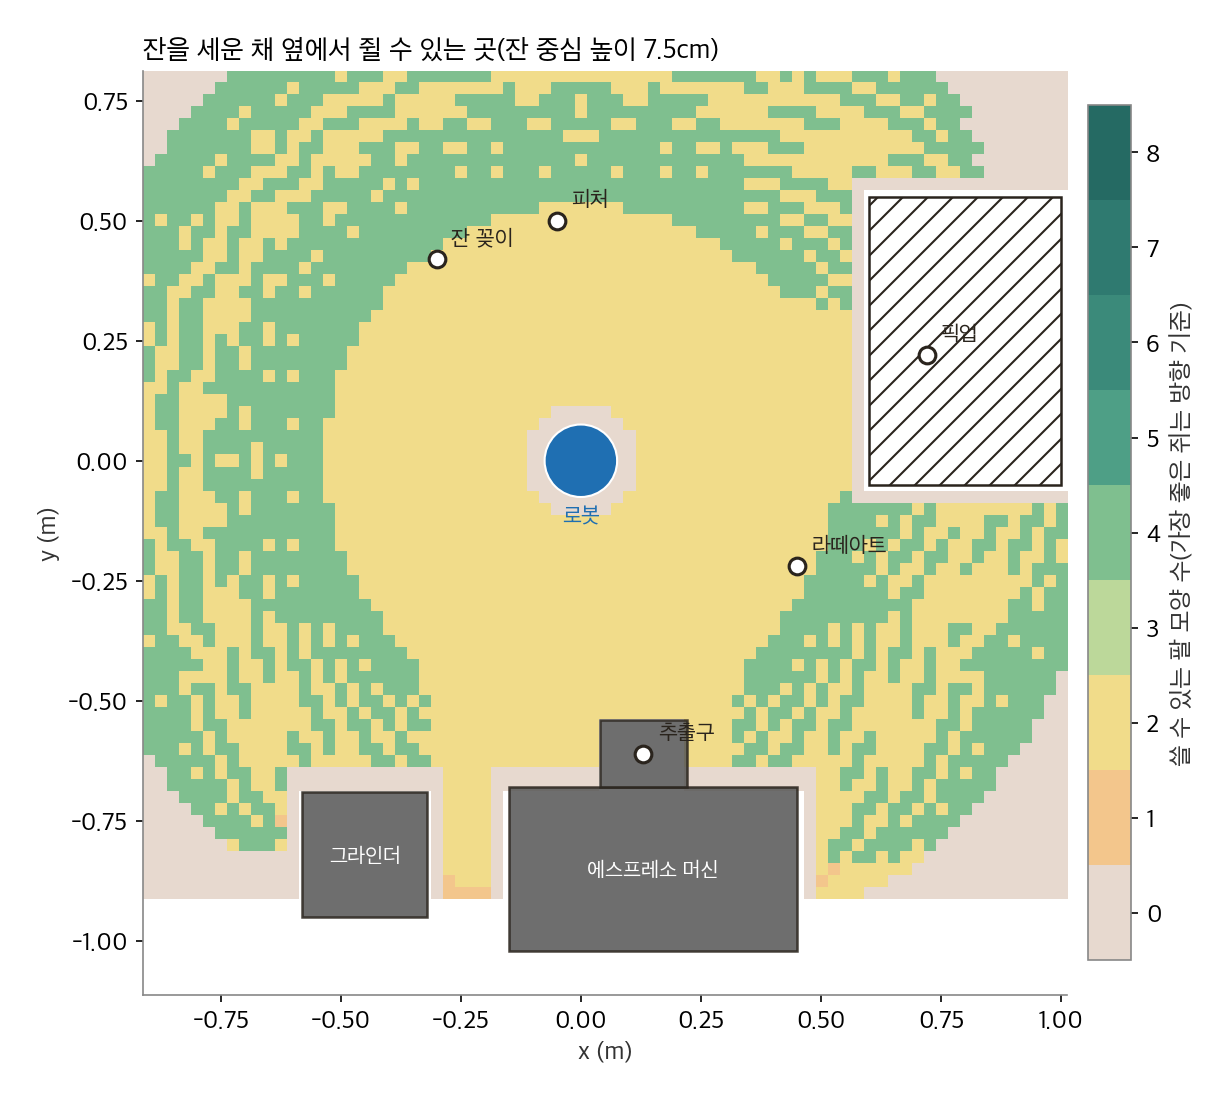
로봇 기둥에서 10 cm 안쪽과 1.05 m 바깥은 쥘 수 없었다. 안쪽은 손목이 기둥 바로 위로 와야 하는 어깨 특이점 영역이고, 바깥쪽은 팔이 다 펴져도 닿지 않는다. 그 사이에서는 쓸 수 있는 팔 모양이 2개 아니면 4개였다. 여덟 개가 다 쓸 만한 칸은 하나도 없었다. 손목을 아래로 내린 자세는 잔을 낮게 쥐는 한 늘 카운터에 걸린다.
잔을 들고 옮기기
자세를 고르는 것만으로는 커피가 안 나온다. 지금 자세에서 다음 자세까지 가는 길이 있어야 한다. 바리스타 로봇에는 조건이 셋 붙는다. 무엇에도 부딪히지 않을 것, 잔을 든 동안 잔이 기울지 않을 것, 커피가 출렁이지 않게 너무 빠르지 않을 것.
세 가지 방법을 같은 라떼 한 잔으로 비교했다.
- 관절 보간. 출발과 도착의 관절 각만 정하고 그 사이를 매끄럽게 잇는다. 가장 단순하고 빠르다. 대신 손끝이 어떤 길로 가는지는 계산해 봐야 안다.
- 직선. 손끝을 출발점에서 도착점까지 곧게 옮긴다. 4 mm마다 역기구학을 다시 풀고, 바로 앞 자세에 가장 가까운 해를 이어 붙인다.
- 호. 로봇 기둥을 중심으로 반지름, 각도, 높이를 따로 보간해 손끝을 둥글게 옮긴다. 잔은 내내 수평으로 세우고, 잔을 든 손끝 속도는 0.3 m/s로 제한한다. 이번 솔버의 기본값이다.
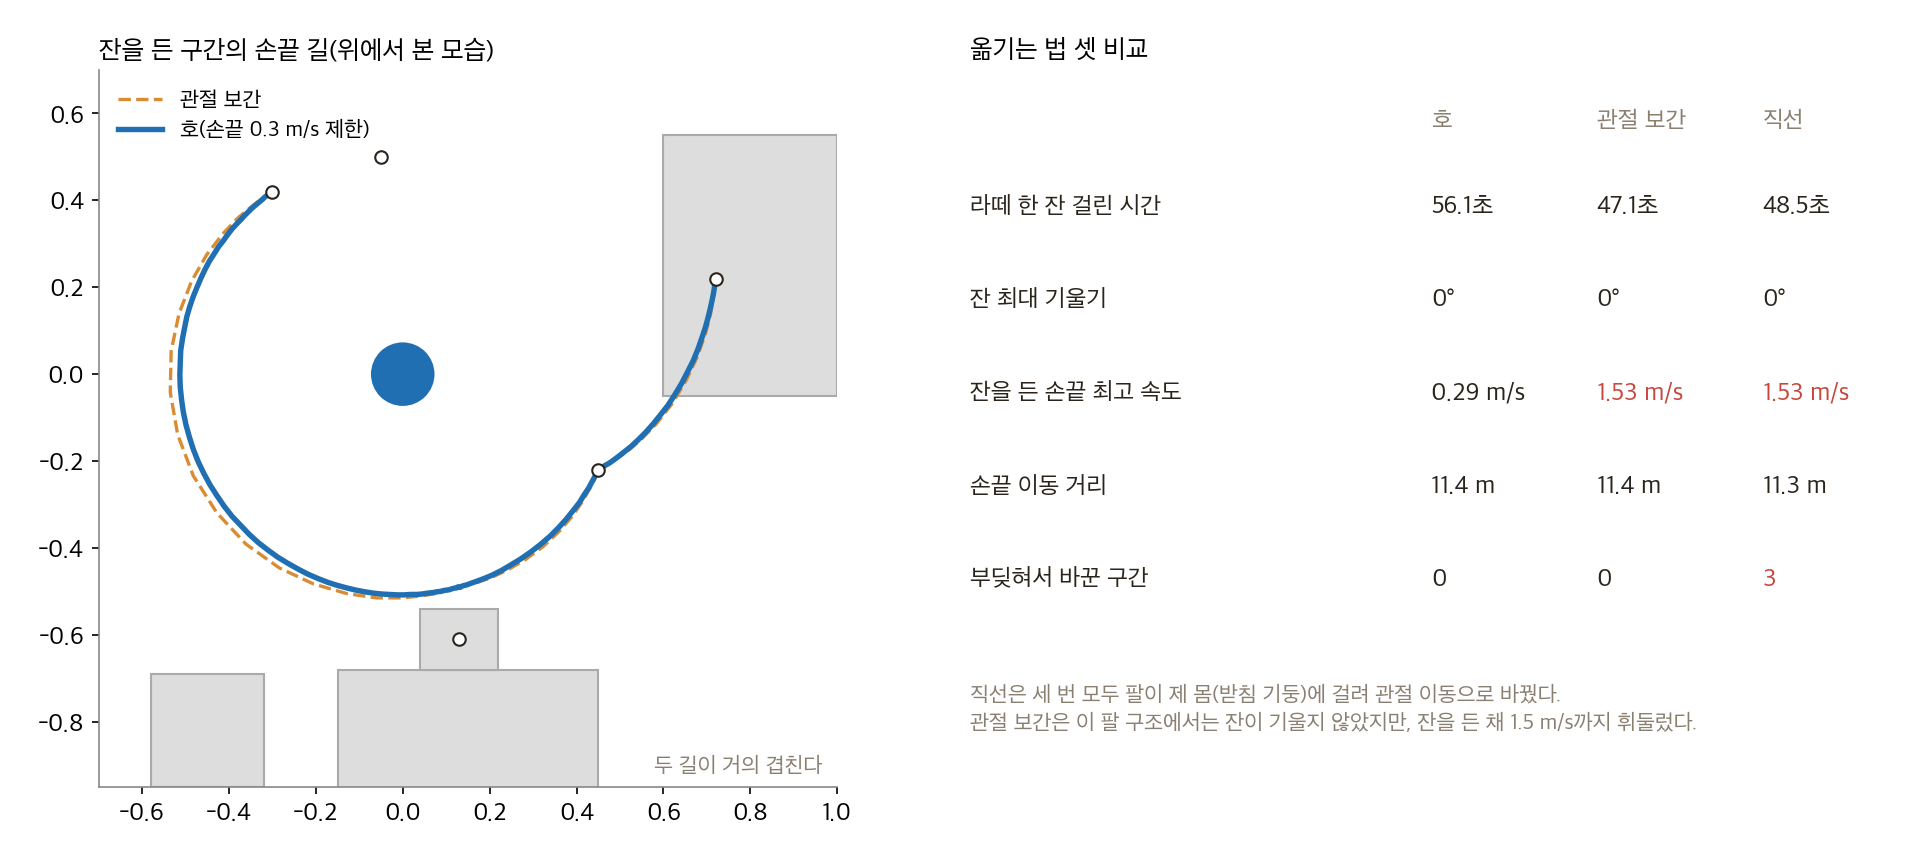
결과는 예상과 달랐다.
직선은 세 번 모두 실패했다. 잔 꽂이에서 추출구로, 피처를 잔 위로, 피처를 제자리로 옮길 때 곧은 길이 로봇 자신의 받침 기둥을 지나갔다. 사람 팔로 치면 몸통을 관통해 반대편으로 손을 옮기려 한 셈이다. 실패한 구간은 관절 이동으로 바꿨다.
관절 보간은 잔을 쏟지 않았다. 처음에는 관절 보간이 잔을 기울일 거라고 봤다. 관절 각을 따로따로 보간하면 손끝 방향이 중간에 틀어지기 마련이다. 그런데 이 팔에서는 기울기가 0°였다. 앞에서 말한 나란한 세 축 때문이다. 잔을 수평으로 쥔 자세에서는 2·3·4번 관절 각의 합이 일정하다. 출발과 도착에서 합이 같으면, 직선 보간한 중간 자세에서도 합이 같다. 손목2 축이 수직으로 서 있으니 손목2가 돌아도 잔은 제자리에서 돌 뿐 기울지 않는다. 손끝 길도 호와 거의 겹쳤다. 기둥이 돌면서 팔이 접혔다 펴지는 움직임이 그대로 둥근 길이 된다.
차이는 속도에서 났다. 관절 보간은 관절 속도 한계까지 쓰기 때문에 잔을 든 채 손끝이 최고 1.53 m/s로 움직였다. 꽉 찬 커피 잔을 초속 1.5 m로 휘두르면 기울지 않아도 넘친다. 2022년 IROS 논문(Muchacho 외)은 잔 속 액체를 진자로 보고, 가속하는 쪽으로 잔을 살짝 기울여야 출렁이지 않는다고 정리했다. 이번 솔버는 거기까지는 가지 않고 손끝 속도만 0.3 m/s로 묶었다. 그 대가로 라떼 한 잔이 47초에서 56초로 늘었다.
부딪히면 돌아가는 길을 찾는다
직선이나 관절 보간이 무엇인가에 부딪히면, 솔버는 관절 공간에서 길을 탐색한다. RRT-Connect라는 방법이다. 출발 자세와 도착 자세 양쪽에서 무작위로 가지를 뻗어 두 나무가 만나면 그 길을 쓰고, 마지막에 불필요하게 꺾인 곳을 잘라 다듬는다. 이번 라떼 계획에서는 기본값인 호로 가면 이 단계까지 갈 일이 없었다. 화면에서 「직선」을 고르면 실패한 자리가 빨간 점으로 표시되고, 그 구간이 관절 이동으로 바뀐다.
라떼아트: 주둥이부터 정하고 팔을 거꾸로 푼다
우유 붓기는 손끝이 아니라 피처 주둥이가 중요하다. 주둥이가 잔 가운데 위에 있어야 하고, 피처를 기울여도 주둥이는 제자리에 있어야 한다. 처음에는 그리퍼를 기준으로 피처를 기울였다. 그러자 기울이는 동안 주둥이가 잔 밖으로 2 cm쯤 밀려났다. 피처가 그리퍼 중심을 축으로 도니, 7.5 cm 떨어진 주둥이는 크게 원을 그린 것이다.
그래서 순서를 바꿨다. 주둥이 끝이 잔 위에서 지나갈 길을 먼저 정한다. 1초 동안 기울이며 잔 표면에 다가가고, 3초쯤 좌우로 1.4 cm씩 여섯 번 흔들며 붓고, 마지막에 잔을 가로질러 빼면서 피처를 세운다. 그다음 매 순간 주둥이 위치와 기울기에서 그리퍼 자세를 거꾸로 계산하고, 그 자세를 역기구학으로 푼다. 600개 자세를 이어 붙였다. 주둥이는 잔 가운데에서 4.2 cm 안쪽을 벗어나지 않았다.
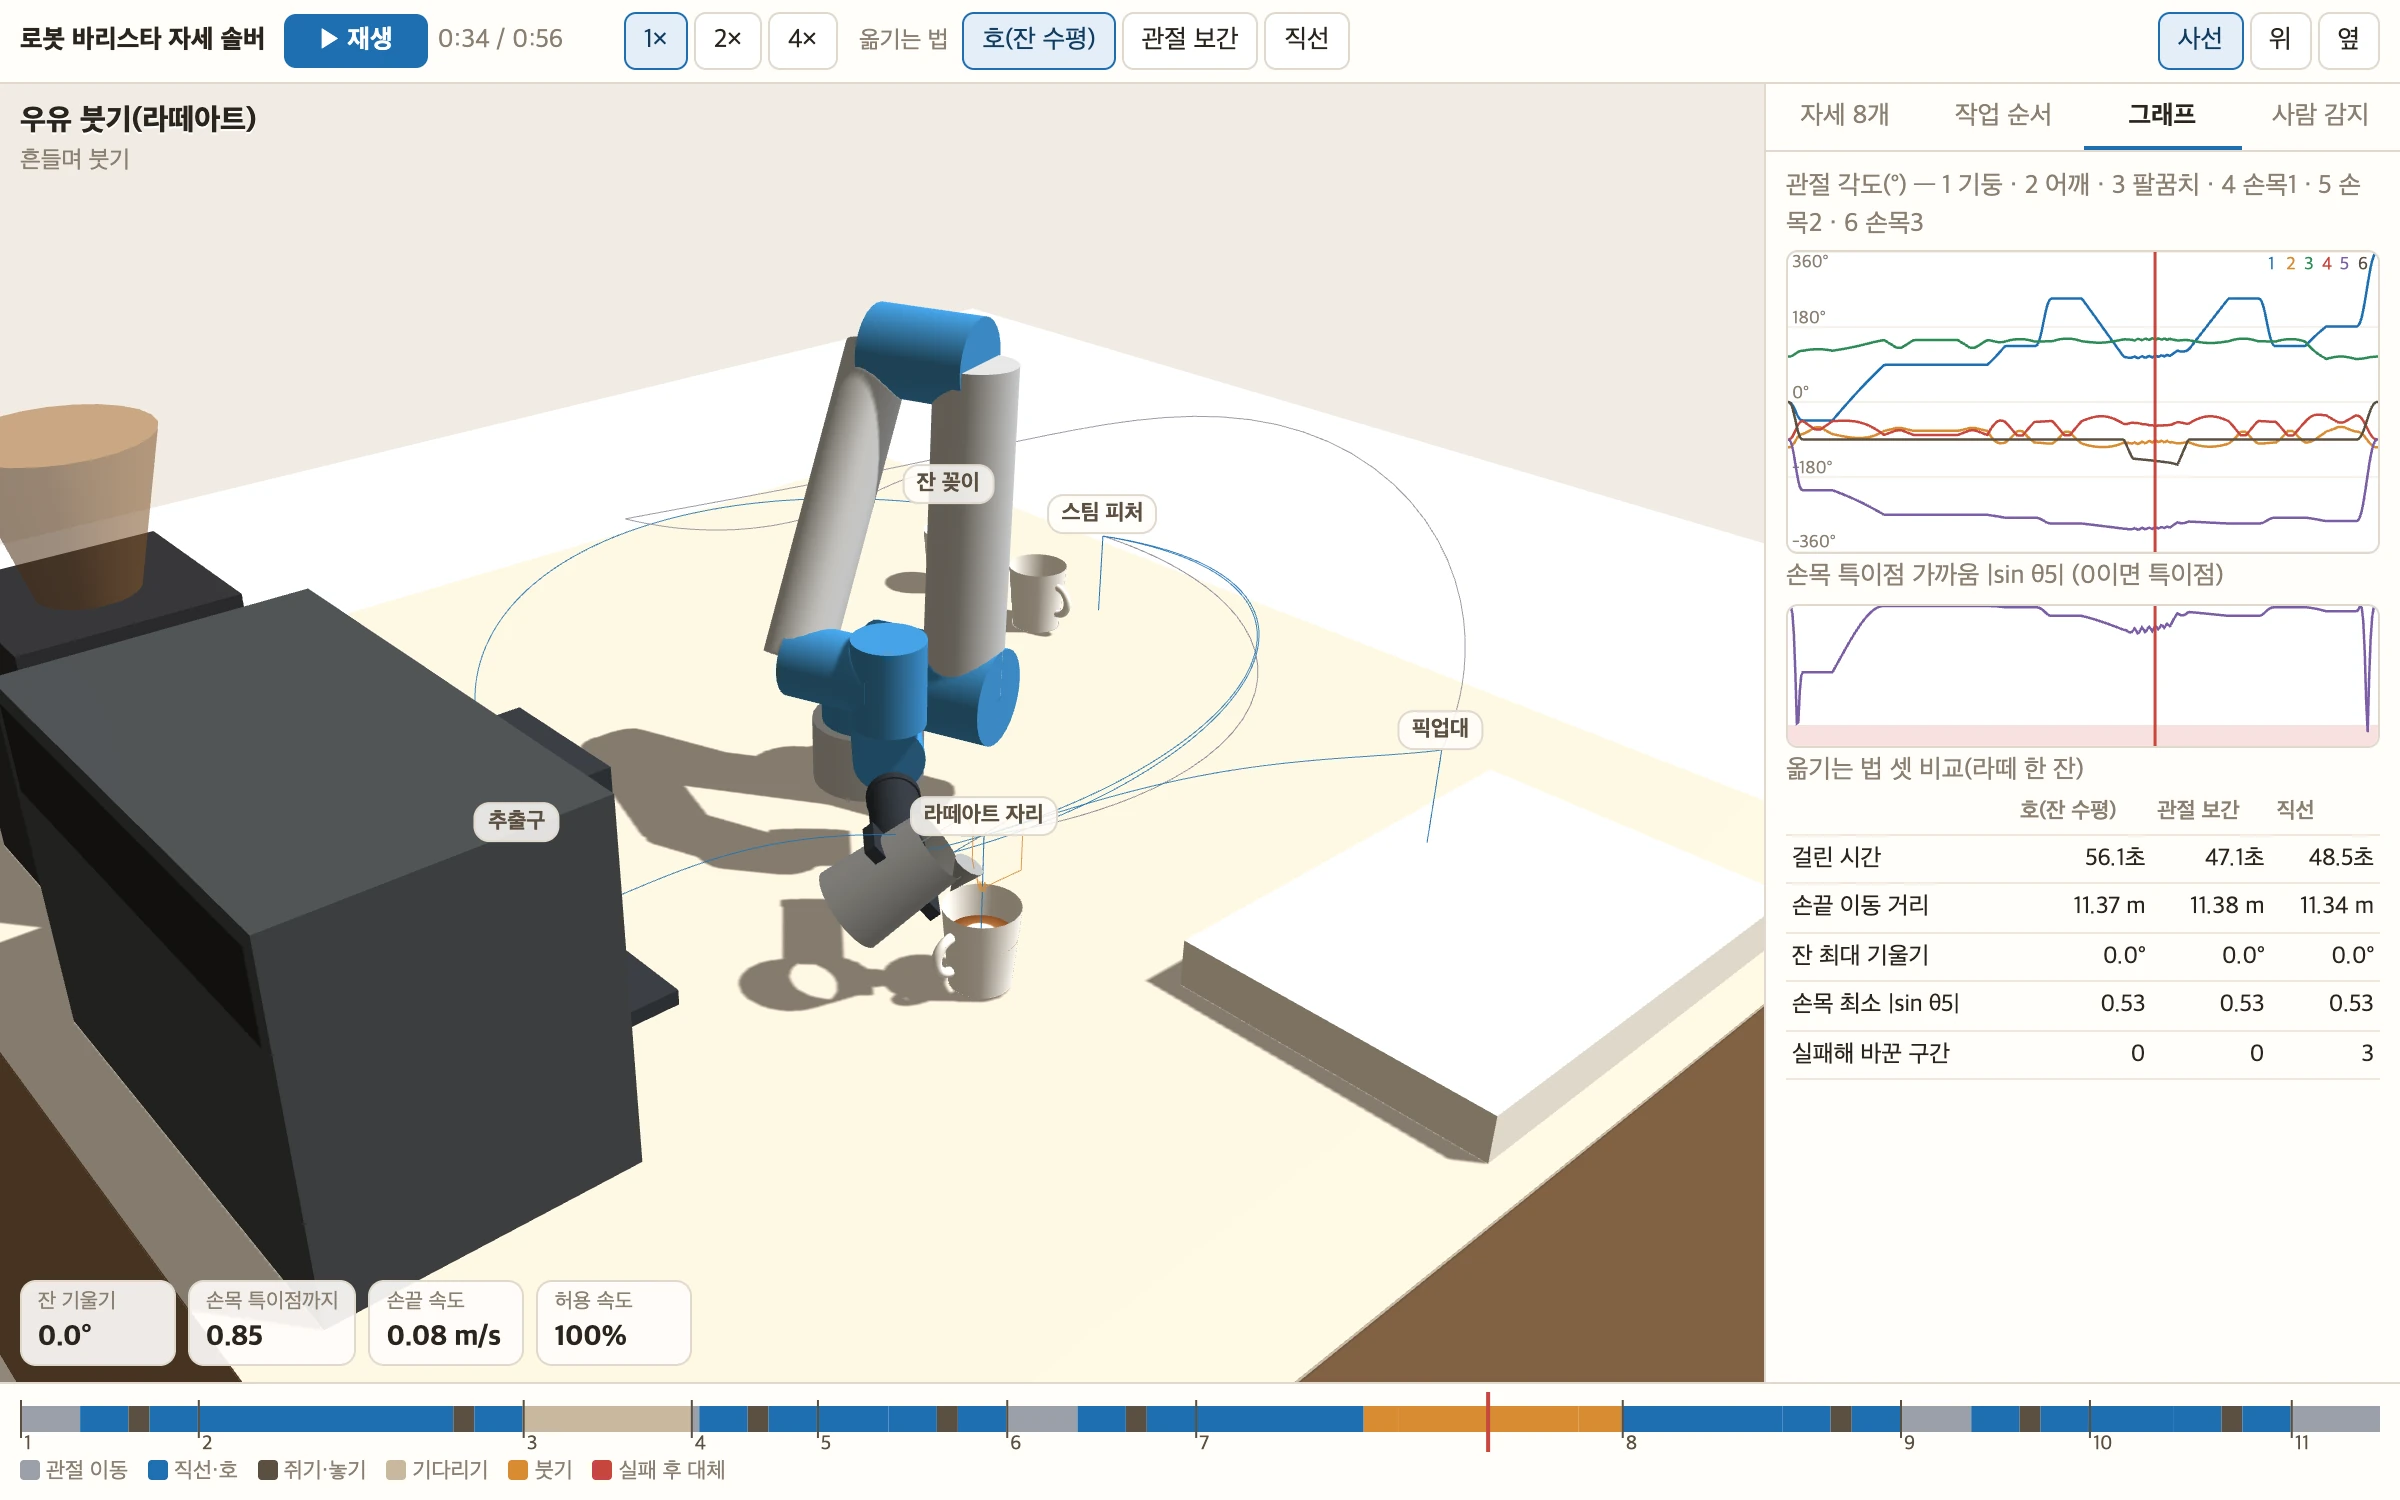
유체는 계산하지 않았다. 화면의 잔 표면에는 주둥이가 지나간 자리가 그려질 뿐이다. 흔드는 동안 쌓인 만큼 하얀 원이 커지고, 마지막에 가로지른 줄이 남는다. 하트가 되는지는 우유 거품과 사람 손이 정한다.
라떼 한 잔, 56초
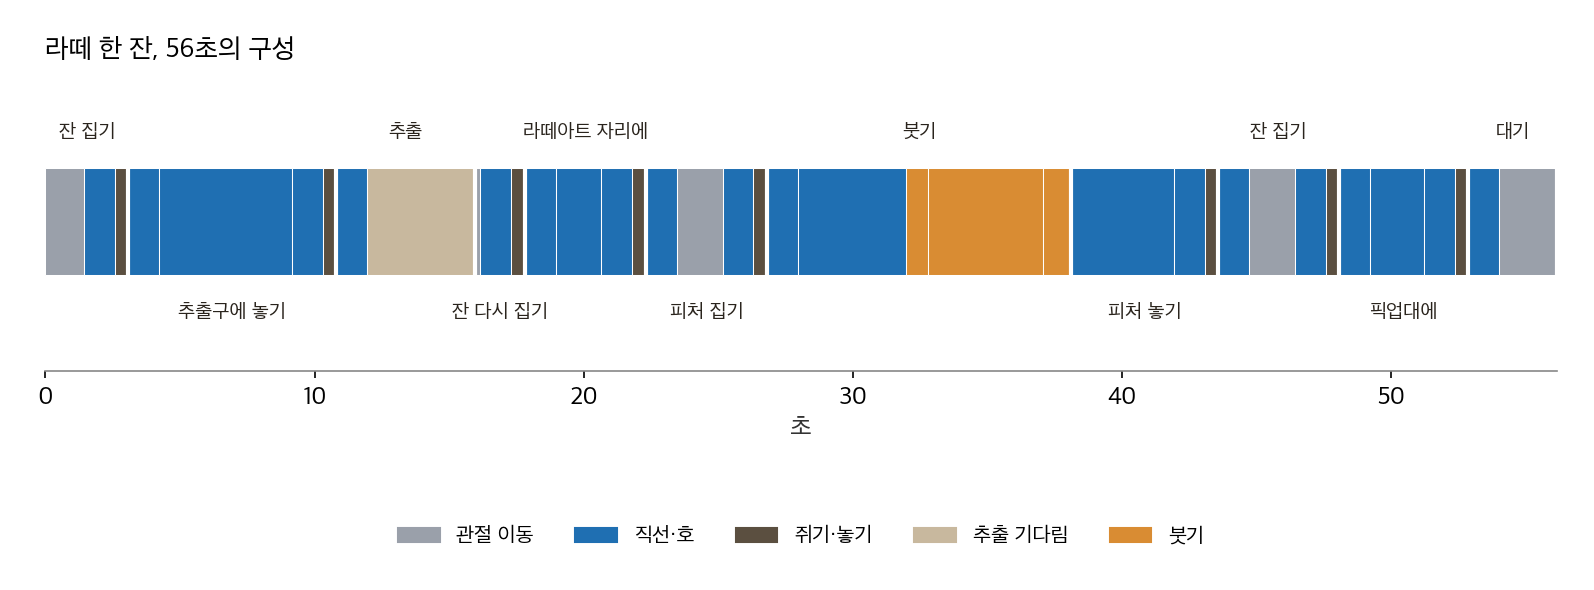
추출은 실제보다 짧게 4초로 잡았다. 에스프레소 추출은 보통 25초 안팎이다. 그 시간을 넣으면 한 잔에 1분 20초쯤 걸린다. 실제 로봇카페들이 추출하는 동안 다음 잔을 준비하는 이유다.
손님이 다가오면
로봇이 울타리 없이 픽업대에 잔을 놓으면, 손님은 그 앞에 서서 잔을 기다린다. 앞에서 본 속도·간격 감시(SSM)를 넣었다. ISO/TS 15066의 식 꼴을 단순하게 옮겼다. 보호 간격은 사람이 다가오는 속도(1.6 m/s)에 로봇이 알아채고 멈추는 데 걸리는 시간(0.1초 + 0.3초)을 곱하고, 로봇이 그동안 가는 거리와 멈추는 거리, 여유 0.2 m를 더한 것이다. 지금 간격에서 이 식을 만족하는 가장 빠른 속도로 로봇을 늦춘다. 사람은 반지름 18 cm 원기둥으로, 내민 팔은 45 cm로 잡았다.
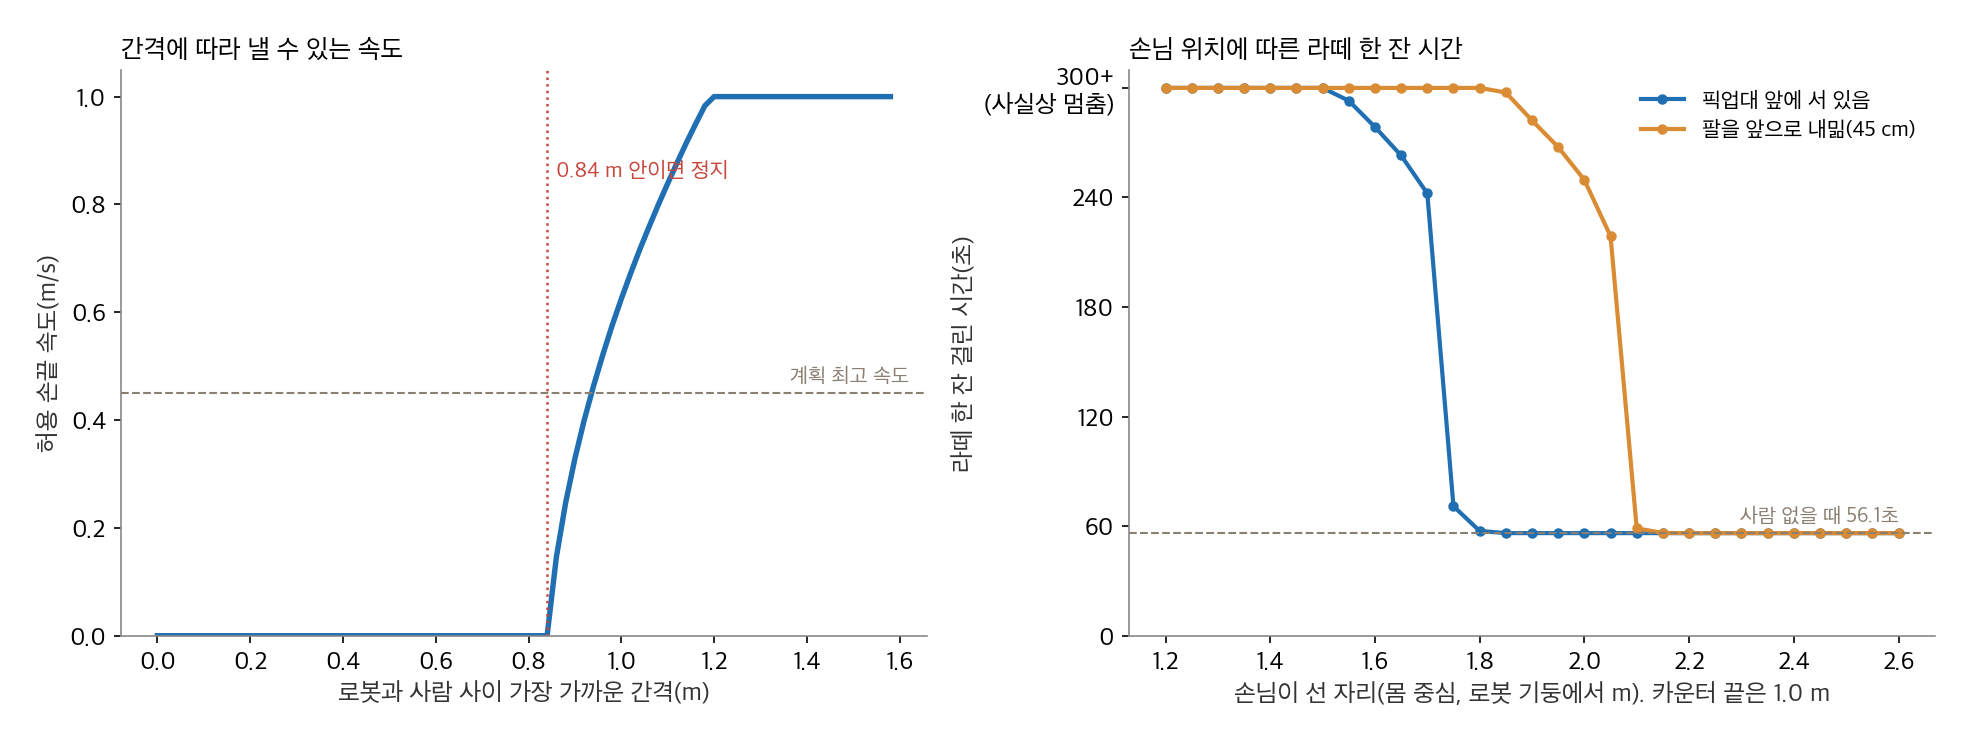
사람이 다가오는 속도 1.6 m/s를 가정하는 순간, 로봇이 완전히 멈춰 있어도 0.84 m는 떨어져 있어야 한다. 사람이 그 0.4초 동안 64 cm를 걸어올 수 있다고 보기 때문이다. 이 카운터에서 픽업대 끝은 로봇 기둥에서 1.0 m다. 손님이 픽업대에 붙어 서면 로봇이 잔을 놓으러 갈 때마다 간격이 0.84 m 안으로 줄어 로봇이 멈춘다. 손님이 몸 중심 기준 1.8 m, 그러니까 카운터에서 60 cm쯤 물러서야 라떼가 56초에 나왔다. 손을 내밀고 있으면 2.1 m까지 물러서야 했다.
현실의 로봇카페가 유리 부스를 쓰는 이유가 여기 있다. 간격 감시만으로는 손님이 기다리는 자리에서 로봇이 일을 못 한다. 다른 길은 동력·힘 제한이다. 부딪혀도 다치지 않을 만큼 느리고 약하게 움직이는 것이다. 다만 뜨거운 커피를 든 팔은 「부딪혀도 괜찮은」 물건이 아니다. 카페 로봇이 사람 곁에서 일하려면 이 둘을 섞어 써야 한다.
직접 보기
화면이 좁으면 새 창에서 열기가 편하다. 무대를 끌면 돌아가고, 휠로 당기고 밀 수 있다. 아래 막대를 누르면 그 시각으로 간다.
「자세 8개」 판에서 목표를 「직접 정하기」로 바꾸면 x, y, 높이, 방향을 손으로 움직일 수 있다. 움직일 때마다 그 자리에서 여덟 개 해를 다시 풀고, 쓸 수 있는 해 중 가장 좋은 것으로 팔을 옮긴다. 흐린 팔이 나머지 해다. 붉게 비치는 팔은 어딘가에 부딪히는 해다. 「닿는 곳 보기」를 누르면 위의 지도가 카운터 위에 깔린다.
「사람 감지」 판에서 손님을 세우고 거리 막대를 당기면, 같은 라떼 한 잔이 몇 초로 늘어나는지 바로 계산한다. 「옮기는 법」을 「직선」으로 바꾸면 빨간 막대 구간에서 「직선으로 가면 제 몸에 부딪힌다」는 표시가 뜬다.
어디서 틀렸나
- 잔을 너무 낮게 쥐었다. 처음에는 잔 가운데(카운터에서 4.5 cm)를 쥐게 했다. 그러자 추출구에서 여덟 개 해가 모두 「카운터 충돌」이 됐다. 그리퍼를 수평으로 내밀면 손목 덩어리(반지름 약 4.5 cm)가 그리퍼와 같은 높이까지 내려온다. 잔 위쪽(7.5 cm)을 쥐게 바꿨다. 실제 로봇카페 그리퍼가 잔 윗부분이나 손잡이를 쥐는 데는 이유가 있었다.
- 추출구가 로봇에 너무 가까웠다. 처음 배치에서 추출구는 로봇 기둥에서 43 cm였다. 손끝이 거기 가려면 손목 중심이 기둥에서 17 cm까지 들어와야 한다. 해는 나왔지만 모두 손목이 받침 기둥이나 위팔에 부딪혔다. 머신을 18 cm 뒤로 밀었다. 협동로봇은 멀리도 못 가지만 너무 가까운 곳에도 못 간다.
- 들고 있는 잔을 공처럼 검사했다. 잔 바닥이 카운터에 닿는지 볼 때 바닥 점에서 잔 반지름을 뺐다. 그러자 잔을 내려놓는 순간마다 「카운터 충돌」이 났다. 잔은 세운 원기둥이라 바닥은 반지름만큼 아래로 튀어나오지 않는다. 바닥은 높이만, 옆면은 반지름으로 따로 검사하게 고쳤다.
- 쥐는 방향을 아무렇게나 골랐다. 잔 꽂이처럼 방향이 정해지지 않은 곳에서 점수만 보고 방향을 골랐더니, 그리퍼가 로봇 쪽을 보는 방향이 뽑혔다. 그 상태로 바깥쪽 자리로 옮기면 손목이 특이점 바로 옆(|sin θ5| = 0.003)을 지난다. 쥐는 방향을 「기둥에서 바깥을 보는 쪽 ±60°」로 제한했다. 그런데 쥐는 방향을 10°씩 바꿔 31가지 경로를 만들어 재 보니, 특이점 바로 옆을 지나는 경로에서도 관절 속도가 튀지 않았다(초당 최고 46°, 바깥을 보게 쥐었을 때는 35°). 이 경로에서는 특이점에서 잃는 방향으로 움직일 일이 없었던 것으로 보인다. 교과서의 「특이점 근처에서 관절 속도 폭주」는 이번 경로에서는 재현되지 않았다. 제한은 그대로 뒀다.
- 관절 보간이 잔을 쏟을 줄 알았다. 위에서 쓴 대로 이 팔 구조에서는 쏟지 않았다. 진짜 위험은 다른 팔 모양을 고르는 것이었다.
- 대기 자세로 돌아가며 한 바퀴를 감았다. 마지막 단계에서 대기 자세를 손끝 자리로 바꿔 다시 풀었더니, 같은 손끝 자리의 다른 해(기둥 관절 360°, 손목3 -180°)가 뽑혔다. 손끝은 같은 데 있지만 기둥이 한 바퀴 더 감긴 자세다. 대기 자세는 관절 각 그대로 가게 바꿨다.
- 피처 주둥이가 잔 밖으로 나갔다. 위의 라떼아트 절에 쓴 대로, 그리퍼 기준으로 기울이자 주둥이가 2 cm 밀려났다. 주둥이 길을 먼저 정하고 그리퍼 자세를 거꾸로 푸는 방식으로 바꿨다.
- 표준 간격 식을 그대로 쓰니 로봇이 멈췄다. 손님이 픽업대 앞에 서기만 해도 라떼가 나오지 않았다. 계산이 틀린 것은 아니다. 식이 그만큼 보수적이다. 이번 화면은 그 결과를 그대로 보여 준다.
왜 딸깍이 되는가
로봇팔의 자세를 정하는 문제는 기하학이다. 팔의 치수가 공개돼 있고, UR 계열 팔은 공식으로 풀린다. 부딪혔는지, 잔이 기울었는지, 사람과 몇 cm 떨어졌는지는 프로그램이 틀림없이 판정한다. 판정이 되니 후보를 여럿 만들고 고르면 된다. 해 여덟 개, 쥐는 방향 스물네 가지, 옮기는 길 세 가지를 다 계산해 비교하는 데 1초도 안 걸린다.
딸깍이 안 되는 자리도 분명하다. 커피가 얼마나 출렁이는지, 라떼아트가 하트가 되는지는 이 솔버가 모른다. 유체를 계산하지 않기 때문이다. 손님이 언제 손을 뻗을지도 모른다. 이번에 정한 손끝 속도 0.3 m/s, 쥐는 방향 ±60°, 간격 식의 여유 0.2 m는 모두 사람이 정한 값이다. 실제 매장이라면 컵을 몇 번 쏟아 보고 다시 정해야 한다.
최근에는 AI가 로봇에게 「무엇을 할지」 정해 주는 연구가 많다. 구글의 SayCan과 Code as Policies(2022), 스탠퍼드의 VoxPoser(2023), Physical Intelligence의 π0(2024), 구글 딥마인드의 Gemini Robotics(2025)가 그 흐름이다. 그래도 그 계획을 관절 각으로 바꾸고, 부딪히지 않는 길을 찾고, 속도를 사람에 맞춰 늦추는 일은 대부분 이런 고전 솔버가 맡는다. 이번에 만든 것도 그 아래층이다.
따라 하려면
- 팔의 DH 표부터 구하라. UR, 두산, 레인보우 등 대부분의 제조사가 관절 사이 길이와 비틀림을 공개한다. 정기구학을 짜고, 무작위 관절 각으로 손끝을 만들어 역기구학이 같은 자리로 돌아오는지부터 확인하라.
- 해는 다 구하고 고르라. 수치해 하나만 쓰면 어떤 팔 모양이 나올지 모른다. 공식이 있는 팔이면 해석해로 다 구하고, 이동 시간과 여유로 골라라.
- 도착 자세만 검사하지 마라. 도착 자세가 괜찮아도 가는 길에 잔이 뒤집힐 수 있다. 잔을 든 구간은 길 전체를 촘촘히 검사하라.
- 물건의 모양대로 검사하라. 들고 있는 잔은 원기둥이고, 피처 주둥이는 그리퍼에서 떨어져 있다. 그리퍼 끝 한 점만 검사하면 틀린다.
- 사람 간격 식은 숫자를 넣어 보라. 표준 식은 생각보다 넓은 간격을 요구한다. 픽업대 배치를 정하기 전에 손님이 서는 자리에서 로봇이 몇 초로 느려지는지 먼저 계산해 보라.
못 하는 것
- 실제 로봇에서 돌리지 않았다. UR5e의 공개 치수를 썼을 뿐 실기에서 검증하지 않았다. 관절 한계(팔꿈치 ±180°), 가속 한계, 그리퍼 길이는 이 모형에서 정한 값이다.
- 충돌 모형이 거칠다. 팔은 캡슐 몇 개, 장비는 상자로 단순화했다. 실제 팔의 모서리나 케이블은 없다.
- 동역학이 없다. 모터 토크, 팔의 무게, 액체의 출렁임을 계산하지 않는다. 속도와 가속 한계만 지킨다.
- 라떼아트는 그림일 뿐이다. 우유가 어디에 떨어지는지만 그린다. 하트도 로제타도 보장하지 않는다.
- 사람 감지는 위치를 안다고 가정했다. 실제로는 카메라나 거리 센서가 사람을 찾아야 하고, 그 지연과 오차가 간격에 더해진다.
- 한 대, 한 잔이다. 여러 잔을 동시에 만들거나 두 팔이 함께 일하는 계획은 없다.
카페의 로봇팔이 잔을 들고 큰 원을 그리며 천천히 도는 것을 보면, 이제는 이유가 보인다. 곧게 가면 제 몸에 걸리고, 빨리 돌면 커피가 넘치고, 손님이 너무 가까우면 멈춰야 한다. 그 사이에서 팔 모양 여덟 개 중 하나를 매번 고른다.
재미있게 읽었다면 꼭 의견을 달아달라.
출처
- 협동로봇의 시작: 노스웨스턴대 Peshkin 연구실 cobot 페이지, UR 첫 고객 Universal Robots 블로그, A3 보도
- 규격: ISO/TS 15066 협동 운전 방식과 허용치 arXiv 2311.13814, UR 협동 방식 설명, ISO 10218 2025 개정 The Robot Report, arXiv 2602.17822, 국내 규칙 개정 KIDD. 규격 원문은 유료라 직접 열람하지 못했고, 수치는 논문·업체 인용을 따랐다
- 시장: IFR World Robotics 2026 보도자료, 발표 자료
- 로봇 치수: UR5e 데이터시트, UR DH 파라미터, UR 특이점 설명, 해석적 역기구학 Hawkins 2013, Georgia Tech, IKFast(Diankov 2010)
- 국내 사례: 비트 시대경제 2025-05-22, 인사이트, 라운지랩 벤처스퀘어 2021-04-30, 두산×메가MGC 메트로서울 2024-04-08, 두산 E-시리즈 Food Industry Executive, 레인보우로보틱스 헤럴드경제 2026-06-26
- 해외 사례: Café X TechCrunch 2017-01-30, The Spoon, Crown Digital Ella CNBC 2021-12-09, Artly Freethink, Rozum 회사 소개
- 잔 운반과 출렁임: Muchacho 외, IROS 2022(arXiv 2210.12614), 사람 간격 감시 구현 arXiv 1904.07379
- AI와 로봇: Gemini Robotics(Google DeepMind 2025-03), π0 Maginative
- 3D: three.js. 솔버, 3D 화면, 무작위 자세 2,000개 비교, 도착 자세 8개 실험, 도달 지도, 옮기는 법 비교, 사람 간격 실험, 그래프는 모두 이 글의 실험으로 만들었다
이미지 출처
- UR5e 사진: Wikimedia Commons, File:Robot Lengan Industri UR5e.jpg, Dzikra muhammad Imtiyaz, CC BY-SA 4.0
- 창이공항 로봇 바리스타 사진: Wikimedia Commons, File:Robot barista at Changi Airport Terminal 3 October 2024.jpg, Nick-D, CC BY-SA 4.0
- 그 밖의 그림과 화면은 모두 이 글의 실험으로 만들었다

